N° 8, route Duxiu San, ville de Ganlin, ville de Shengzhou, ville de Shaoxing, province du Zhejiang, Chine
Catégorie Actualités
Catégorie de produit
Comment fonctionne un moteur BLDC ? Le principe de fonctionnement du moteur à courant continu sans balais expliqué
Si vous avez déjà ouvert un refroidisseur d'air moderne, un ventilateur industriel ou une transmission de véhicule électrique, le composant qui fait le gros du travail est probablement un moteur à courant continu sans balais (BLDC). Contrairement à un moteur à balais conventionnel qui repose sur un contact mécanique pour commuter le courant, un moteur BLDC remplace l'ensemble de ce système par de l'électronique. Cette décision de conception unique explique pourquoi les moteurs BLDC sont plus silencieux, durent plus longtemps et offrent une meilleure efficacité dans une large gamme d'applications industrielles et grand public.
La différence fondamentale : brossé ou sans balais
Pour comprendre comment un Moteur BLDC fonctionne, il est utile de regarder d’abord ce qu’il élimine. Dans un moteur à courant continu à balais standard, le rotor porte des enroulements de fil. Un collecteur et des balais de charbon entrent physiquement en contact avec ces enroulements, inversant la direction du courant lorsque le rotor tourne. Ce contact mécanique fonctionne, mais il crée des frictions, des étincelles, du bruit électrique et de l'usure. Au fil du temps, les brosses se dégradent et doivent être remplacées.
Un moteur BLDC inverse l’arrangement. Les aimants permanents sont montés sur le rotor et les enroulements de l'électro-aimant sont fixés au stator. Les bobinages ne bougeant plus, il n'y a pas besoin de balais ni de collecteur. La direction du courant dans les enroulements du stator est commutée électroniquement. Le résultat est un moteur structurellement plus simple mais électroniquement plus sophistiqué.
Anatomie d'un moteur BLDC
Chaque moteur BLDC contient trois sous-systèmes principaux : le rotor, le stator et le contrôleur électronique. Chacun joue un rôle distinct dans la conversion de l’énergie électrique en rotation continue.
Rotor à aimants permanents
Le rotor est la partie tournante. Il porte des aimants permanents, généralement fabriqués à partir de matériaux néodyme ou ferrite. Ces aimants créent un champ magnétique constant. Le nombre de pôles magnétiques varie en fonction de la conception du moteur. Un rotor à 4 pôles a deux pôles nord et deux pôles sud ; un rotor à 8 pôles en a quatre de chaque. Un plus grand nombre de pôles produit généralement une résolution de couple plus élevée mais nécessite une commutation électronique plus précise.
Stator avec enroulements
Le stator est fixe et contient des enroulements de fil de cuivre disposés autour d'un noyau de fer laminé. La plupart des moteurs BLDC utilisent des enroulements triphasés, étiquetés phase A, phase B et phase C. Lorsque le courant circule dans ces enroulements, ils génèrent des champs électromagnétiques. La séquence dans laquelle les enroulements sont alimentés détermine la direction et la vitesse du rotor.
Contrôleur électronique et détection de position
Le contrôleur électronique, parfois appelé contrôleur de vitesse électronique (ESC), effectue la tâche que les brosses effectuaient auparavant. Il commute le courant dans les enroulements du stator dans une séquence précise. Pour savoir quand commuter, le contrôleur doit connaître la position du rotor. Les capteurs à effet Hall sont la méthode la plus courante. Ces petits capteurs détectent le champ magnétique du rotor et envoient des signaux au contrôleur. Certains contrôleurs utilisent à la place une détection de force rétro-électromotrice (back EMF), qui mesure la tension induite dans l'enroulement non alimenté sans capteurs supplémentaires.
Comment le champ magnétique rotatif est créé
Imaginez que vous ayez un stator avec trois enroulements disposés autour de l’intérieur du carter du moteur. Lorsque vous alimentez la phase A, elle devient un pôle nord. L'aimant sud du rotor est attiré vers lui, de sorte que le rotor s'aligne. Ensuite, vous coupez la phase A et alimentez la phase B. Le rotor s'aligne maintenant avec la phase B. Puis la phase C. En excitant les phases dans le bon ordre, vous créez un champ magnétique qui tourne autour du stator. Le rotor à aimant permanent poursuit continuellement ce champ tournant, et c’est ainsi que se produit la rotation.
Ce processus est appelé commutation électronique. Dans un moteur à balais, le collecteur effectue cette commutation mécaniquement à des positions fixes. Dans un moteur BLDC, le contrôleur remplit la même fonction, mais avec un timing précis et sans contact physique. Étant donné que le contrôleur peut ajuster la fréquence de commutation, il peut également contrôler la vitesse du moteur. C'est pourquoi les moteurs BLDC sont si bien adaptés aux applications à vitesse variable telles que les ventilateurs, les pompes et les systèmes de ventilation industriels.
Le rôle du contrôleur expliqué étape par étape
Comprendre la séquence des événements à l’intérieur du contrôleur permet de clarifier le principe de fonctionnement complet. La séquence suivante se répète des centaines ou des milliers de fois par seconde en fonctionnement normal :
- Détection de la position du rotor. Les capteurs Hall détectent quel pôle magnétique se trouve actuellement à proximité de chaque capteur. Ils produisent un signal faible ou élevé en fonction de la direction du champ magnétique.
- Décision du contrôleur. Un microcontrôleur ou une puce pilote dédiée lit les signaux du capteur et détermine quelles deux des trois phases doivent être alimentées ensuite.
- Commutation de courant. Les transistors de puissance, généralement des MOSFET ou des IGBT, s'ouvrent et se ferment pour acheminer le courant à travers les enroulements corrects du stator. Deux phases sont toujours sous tension tandis que la troisième est laissée flottante ou utilisée pour la détection.
- Attraction magnétique. Les enroulements sous tension créent des pôles électromagnétiques qui attirent les aimants du rotor. Le rotor se déplace pour s'aligner avec le champ magnétique résultant.
- Prochaine étape de commutation. À mesure que le rotor s'approche de l'alignement, les capteurs Hall détectent la nouvelle position du rotor et le contrôleur fait passer le courant à la paire de phases suivante. Le rotor ne rattrape jamais complètement le champ tournant, le couple est donc produit en continu.
Ce processus en boucle fermée est fondamentalement différent d’un moteur à balais. Dans un moteur à balais, le collecteur mécanique force le courant à s'inverser uniquement en fonction de la position de l'arbre. Dans un moteur BLDC, chaque événement de commutation est chronométré activement par l'électronique, permettant une optimisation à différentes vitesses et charges.
Paramètres techniques clés dans le fonctionnement du moteur BLDC
Lorsque les ingénieurs et les acheteurs évaluent un moteur BLDC, plusieurs paramètres définissent son comportement en utilisation réelle. Comprendre ces valeurs rend le principe de fonctionnement plus concret.
| Paramètre | Symbole | Unité | Ce qu'il vous dit |
|---|---|---|---|
| Constante de force électromagnétique arrière | Kv | RPM/V | À quelle vitesse le moteur tourne par volt appliqué sans charge |
| Constante de couple | Kt | N·m/A | Quel couple le moteur produit par ampère de courant |
| Tension nominale | V | Volts | La tension de conception pour un fonctionnement continu, telle que 220 V ou 380 V |
| Puissance nominale | P | Watts | La puissance de sortie mécanique continue que le moteur peut fournir |
| Nombre de pôles | p | — | Nombre de pôles magnétiques sur le rotor ; affecte l'ondulation du couple et la plage de vitesse |
| Type de trajet | — | — | Basé sur un capteur (Hall) ou sans capteur (back EMF) ; détermine la complexité du contrôleur |
La relation entre la constante de couple et la constante de force contre-électromotrice mérite d'être notée. Pour une conception de moteur donnée, Kt et Kv sont inversement liés en unités SI. Un moteur à Kv élevé tourne rapidement mais produit moins de couple par ampère. Un moteur à faible Kv produit plus de couple mais fonctionne à une vitesse inférieure. Ce n'est pas un défaut ; c'est un choix de réglage qui doit correspondre à l'application. Les moteurs de refroidissement à air, par exemple, privilégient généralement une vitesse inférieure avec un couple élevé, tandis que les petits ventilateurs de refroidissement peuvent préférer une vitesse plus élevée.
Fonctionnement basé sur des capteurs ou sans capteur
Le contrôleur ne peut pas commuter les enroulements sans connaître la position du rotor. Deux techniques principales sont utilisées dans les moteurs BLDC commerciaux.
Commutation du capteur à effet Hall
Les capteurs à effet Hall sont montés sur le stator, généralement à un espacement électrique de 60 ou 120 degrés. Ils détectent les pôles magnétiques qui passent et produisent un signal numérique à trois bits. Le contrôleur décode ce signal pour déterminer l’étape de commutation exacte. Les capteurs à effet Hall sont simples, fiables et fonctionnent bien à vitesse nulle. Cela les rend idéaux pour les moteurs qui doivent démarrer sous charge, y compris les moteurs de ventilateur et les moteurs de refroidisseur d'air. L'inconvénient est le coût des capteurs et du câblage supplémentaire.
Commutation sans capteur
Les moteurs BLDC sans capteur utilisent la force contre-électromotrice générée dans l'enroulement de phase non alimenté. Lorsque le rotor tourne, il induit une tension dans la bobine qui n'est pas actuellement alimentée. En mesurant cette tension et en détectant son point de passage à zéro, le contrôleur peut déduire la position du rotor. Le contrôle sans capteur réduit les coûts matériels et fonctionne bien à des vitesses plus élevées. Cependant, la force électromagnétique inverse est nulle lorsque le rotor est à l'arrêt, de sorte que les moteurs sans capteur sont plus difficiles à démarrer sous une charge importante. La plupart des ventilateurs industriels et des soufflantes centrifuges conviennent au contrôle sans capteur car ils démarrent avec un faible couple de charge.
Pourquoi les moteurs BLDC sont préférés dans les ventilateurs et les refroidisseurs d'air
La technologie BLDC n’est pas qu’une simple curiosité technique. Il présente des avantages concrets qui expliquent son adoption généralisée dans les équipements de traitement de l’air.
- Une plus grande efficacité. L'absence de frottement des brosses signifie moins d'énergie perdue sous forme de chaleur. Des gains d'efficacité de 20 à 30 pour cent sont courants par rapport aux moteurs équivalents à pôles ombragés ou à balais.
- Contrôle de vitesse variable. Le contrôleur peut ajuster la vitesse en continu sans onduleurs externes encombrants. Le débit d’air peut être adapté précisément à la demande de refroidissement.
- Durée de vie plus longue. Les seules pièces d'usure sont les roulements. Dans un moteur de ventilateur scellé, cela peut signifier de nombreuses années de fonctionnement sans entretien.
- Faible bruit électrique. Sans arc de brosse, il n’y a pas d’étincelles ni d’interférences électromagnétiques. Ceci est utile dans les environnements comportant des appareils électroniques sensibles.
- Densité de puissance plus élevée. Les aimants permanents produisent des champs magnétiques puissants sans consommer de courant, ce qui permet d'utiliser un moteur plus petit pour le même couple de sortie.
Ces avantages expliquent pourquoi les moteurs de refroidisseur d'air BLDC à rotor externe deviennent un choix standard dans les refroidisseurs par évaporation modernes. La construction du rotor externe place le rotor à l'extérieur du stator, augmentant le moment d'inertie du moteur et améliorant le refroidissement de l'électronique. Il permet également de monter les pales du ventilateur directement sur le carter du moteur, éliminant ainsi les entraînements par courroie et réduisant les pertes mécaniques. Le moteur de refroidisseur d'air BLDC externe La gamme de produits montre comment cette technologie est appliquée à des niveaux de puissance allant de 600 W à 1 500 W.
Comment les champs électromagnétiques façonnent le comportement moteur
Le retour EMF n'est pas seulement une technique de détection. Il s’agit d’un effet physique fondamental qui limite les performances motrices. Lorsque le rotor tourne, son champ magnétique traverse les enroulements du stator. Cela induit une tension opposée à la tension appliquée, conformément à la loi de Lenz. Plus le rotor tourne vite, plus la force contre-électromotrice devient élevée. C'est pourquoi un moteur BLDC consomme un courant maximum au démarrage et moins de courant à la vitesse nominale.
La constante de force contre-électromotrice Kv détermine la vitesse à vide. Si vous appliquez 220 V à un moteur avec un Kv de 10 RPM/V, il tentera de tourner à 2 200 RPM sans charge. Une fois que la force contre-électromotrice est égale à la tension appliquée, la tension nette aux bornes des enroulements est nulle, donc plus de courant ne circule et le moteur maintient une vitesse constante. Sous charge, le rotor ralentit légèrement, la force électromagnétique diminue, le courant circule et un couple est produit. Ce comportement d'autorégulation est le résultat direct de la même physique derrière le fonctionnement du moteur.
Séquence de commutation dans un moteur BLDC triphasé
Pour visualiser le cycle de travail complet, considérons un moteur triphasé avec six étapes de commutation par tour électrique. Chaque étape dure 60 degrés électriques. Le contrôleur alimente deux phases à la fois. La troisième phase est utilisée pour la détection des champs électromagnétiques inverses si le moteur est sans capteur.
- Le courant entre dans la phase A et sort de la phase B.
- Le courant entre dans la phase A et hors de la phase C.
- Le courant entre dans la phase B et hors de la phase C.
- Le courant entre dans la phase B et hors de la phase A.
- Le courant entre dans la phase C et sort de la phase A.
- Le courant entre dans la phase C et sort de la phase B.
Chaque étape produit un couple dans une direction différente. La durée de chaque étape détermine la fréquence électrique, et donc la vitesse. Dans un moteur de ventilateur industriel typique tel que le Moteur de ventilateur EC 380V 1500W ,
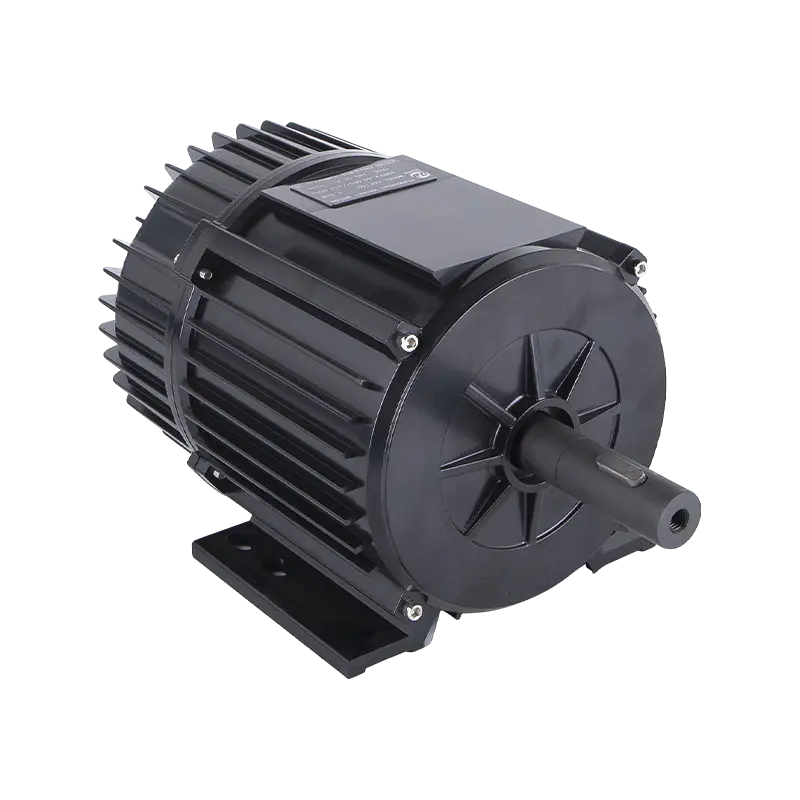
le contrôleur exécute ces étapes des milliers de fois par seconde, produisant une rotation douce et continue qui est beaucoup plus silencieuse que la vibration marche-arrêt des anciennes conceptions de moteur.
BLDC et moteurs à induction dans les applications industrielles
De nombreux sites industriels utilisent encore des moteurs asynchrones AC car ils sont simples et peu coûteux. Mais les moteurs BLDC offrent des avantages significatifs dans des cas d’utilisation spécifiques.
| Facteur | Moteur à induction | Moteur BLDC |
|---|---|---|
| Efficacité à charge partielle | Descend nettement en dessous de 50 % de la charge nominale | Reste élevé sur toute la plage de charge |
| Contrôle de vitesse | Nécessite un variateur de fréquence pour les moteurs à induction AC | Intégré au contrôleur de moteur |
| Couple de démarrage | Limité par la conception ; nécessite des démarreurs spéciaux pour les charges à forte inertie | Peut être configuré pour un couple de démarrage élevé |
| Entretien | Roulements et inspection périodique des condensateurs et des composants de démarrage | Roulements uniquement, avec commutation électronique éliminant l'usure mécanique |
| Facteur de puissance | Facteur de puissance en retard, en particulier sous une charge légère | Proche de l'unité car le contrôleur façonne la forme d'onde actuelle |
Pour les applications de ventilateurs et de refroidisseurs d'air où le moteur fonctionne pendant de longues périodes, parfois à des charges variables, l'avantage d'efficacité du BLDC génère de réelles économies d'électricité. Sur une durée de vie typique de dix ans, la différence de coût énergétique peut dépasser le prix d’achat initial du moteur. Il s’agit d’un critère d’achat central pour les fabricants d’équipements qui souhaitent réduire le coût total de possession pour leurs clients.
Considérations pratiques lors de la sélection d'un moteur BLDC
Comprendre le principe de fonctionnement aide à la sélection, mais cela ne suffit pas à lui seul. Plusieurs facteurs pratiques déterminent si un moteur BLDC fonctionnera bien dans une application donnée.
- Type de charge. Les charges des ventilateurs et des soufflantes suivent les lois d'affinité : la puissance augmente avec le cube de la vitesse. Un moteur conçu pour 1 500 W à vitesse maximale consommera beaucoup moins d’énergie à 80 % de vitesse, peut-être autour de 768 W. Confirmez que le contrôleur prend en charge la plage de vitesse requise.
- Température ambiante. La chaleur affaiblit les aimants permanents. Si le moteur est installé dans un environnement chaud, tel qu'un refroidisseur d'air monté sur le toit, le flux magnétique peut chuter. Cela réduit le couple. Spécifiez un moteur avec une marge thermique appropriée.
- Stabilité de la tension d'alimentation. Le contrôleur d'un moteur BLDC peut gérer une variation de tension modérée, mais une sous-tension ou une surtension extrême peut provoquer une surchauffe ou des dommages. Vérifiez les valeurs nominales du moteur par rapport aux conditions réelles de votre ligne.
- Indice IP. Les moteurs des applications de ventilateurs extérieurs doivent être protégés contre la poussière et l’humidité. IP54 est courant pour les ventilateurs industriels ; IP55 ou supérieur est recommandé pour les refroidisseurs d’air extérieurs.
- Configuration de montage. Les moteurs à rotor externe se montent différemment des moteurs à arbre conventionnel. Confirmez l'interface mécanique et les dimensions de l'arbre avant l'intégration.
Pour les équipementiers, la vérification de ces paramètres avant la production évite des reprises coûteuses. Demander un échantillon de moteur pour le tester dans vos conditions de charge réelles est le moyen le plus fiable de valider les performances. Un fabricant de moteurs réputé doit être en mesure de fournir des courbes de performances détaillées indiquant le couple, la vitesse et l'efficacité sur toute la plage de fonctionnement.
Variations de construction du moteur BLDC
Tous les moteurs BLDC ne sont pas construits de la même manière. Les deux configurations structurelles les plus courantes sont la conception du rotor interne et la conception du rotor externe.
Dans la conception du rotor interne, le rotor se trouve à l’intérieur du stator. Il s'agit de la configuration conventionnelle utilisée dans les servomoteurs, les ventilateurs et de nombreuses applications industrielles. Il offre une bonne dissipation thermique du stator et est facile à fabriquer avec des composants standardisés.
Dans la conception à rotor externe, également appelé rotor extérieur, le rotor entoure le stator. Le carter du moteur lui-même devient la pièce rotative. Cette disposition est de plus en plus populaire dans les ventilateurs à entraînement direct car les pales du ventilateur peuvent être montées directement sur le boîtier du rotor. Il élimine le besoin d'un accouplement d'arbre et permet un profil plus bas. Le plus grand diamètre du rotor fournit également plus de couple pour la même longueur de moteur. Cependant, le boîtier extérieur rotatif affecte le moment d'inertie du moteur, qui doit être pris en compte dans les applications dynamiques.
Le Moteur de refroidisseur d'air BLDC externe DC149 est un exemple de cette construction au niveau de puissance 700W. Sa conception à rotor externe permet d'obtenir un refroidisseur axial compact avec montage direct des pales, c'est pourquoi cette architecture est courante dans les unités de refroidissement par évaporation.
Méthodes de contrôle de commutation au-delà de six étapes
La commutation en six étapes est la norme industrielle pour la plupart des variateurs de moteur BLDC car elle est simple et robuste. Cependant, il produit une certaine ondulation de couple à chaque événement de commutation. Dans les applications où la fluidité est critique, un contrôle sinusoïdal et orienté champ (FOC) est utilisé.
Le contrôle sinusoïdal pilote les trois phases avec des tensions sinusoïdales continues au lieu de formes d'onde à échelons rectangulaires. Cela réduit l'ondulation du couple et le bruit acoustique. FOC va plus loin en contrôlant le vecteur courant statorique dans un référentiel tournant aligné avec le flux rotorique. Le FOC fournit un couple très fluide jusqu'à basse vitesse et permet une réponse dynamique rapide. Il nécessite davantage de calculs et nécessite soit un processeur de signal numérique dédié, soit un microcontrôleur hautes performances. Pour les ventilateurs industriels et les refroidisseurs d'air, une commutation en six étapes est généralement suffisante. Pour les servomoteurs et la robotique, le FOC est souvent obligatoire.
Comment les moteurs BLDC assurent le contrôle de la vitesse dans les applications de ventilateurs
Dans les équipements de traitement de l’air, le contrôle de la vitesse est une exigence primordiale. Un moteur BLDC gère cela électroniquement. Deux méthodes sont couramment utilisées.
Le first is voltage control. By varying the DC bus voltage applied to the motor, the controller changes the maximum current and therefore the torque. This method is simple but limited in efficiency because voltage reduction also reduces the available torque. The second and preferred method is pulse-width modulation (PWM). The controller switches the power transistors on and off at a high frequency, typically 20kHz or higher. The duty cycle determines the average voltage applied to the windings. This method preserves motor efficiency while providing precise speed control. The PWM frequency is above the audible range, so the motor runs quietly.
Le contrôleur faisant partie intégrante de chaque moteur BLDC, la réponse en vitesse est immédiate. Il n’y a pas d’attente pour qu’un disque externe monte ou descende. C'est pourquoi moderne moteurs de refroidisseur d'air peut maintenir un débit d'air constant même si la résistance du filtre augmente avec le temps, en ajustant automatiquement la vitesse pour compenser.
Pourquoi certaines applications utilisent encore des moteurs à balais
Les moteurs BLDC sont supérieurs en termes d’efficacité, de durée de vie et de contrôlabilité, mais ils ne constituent pas toujours le bon choix. Les moteurs à courant continu à balais sont plus simples et moins chers à des niveaux de puissance très faibles. Ils tolèrent également un simple contrôle de vitesse de tension sans aucune électronique. Dans des applications telles que les petits moteurs de jouets ou les outils portables peu coûteux qui seront jetés après une courte utilisation, l'alternative brossée est moins chère. Pour les motoréducteurs planétaires et compacts de moins de 50 watts, une solution à balais peut également être plus légère et plus compacte car aucune carte contrôleur n'est requise.
Cependant, pour les applications à service continu dans les domaines de la ventilation industrielle, de l'agriculture et du refroidissement, le calcul du coût total favorise BLDC. Un moteur de ventilateur pour étable qui fonctionne toute la journée en été, ou un moteur de bétonnière qui fonctionne sous de fortes charges intermittentes, nécessitent un couple fiable et une longue durée de vie. Les moteurs à balais nécessiteraient une inspection et un remplacement périodiques des balais, ce qui entraînerait des temps d'arrêt et des coûts de main d'œuvre. Les moteurs BLDC éliminent cela.
Lermal Management in BLDC Motors
La chaleur est l’ennemi numéro un de la fiabilité des moteurs. Dans un moteur BLDC, les enroulements du stator sont le principal générateur de chaleur. Le stator étant en contact direct avec le carter du moteur, la chaleur peut être évacuée efficacement. Le contrôleur est la deuxième source de chaleur. Ses transistors de puissance doivent dissiper les pertes de commutation et les pertes de conduction.
Dans les conceptions à rotor externe, le stator se trouve à l’intérieur, ce qui peut rendre la dissipation thermique plus difficile si le moteur est mal conçu. Les bonnes conceptions acheminent la chaleur à travers les brides du moteur ou utilisent le flux d'air du ventilateur lui-même pour refroidir le boîtier du moteur. La puissance nominale d'un moteur BLDC suppose une température ambiante et des conditions de refroidissement spécifiques. Si vous devez faire fonctionner le moteur à des températures ambiantes plus élevées, vous devez déclasser le moteur ou choisir une classe de puissance supérieure. Par exemple, un moteur de 650 W fonctionnant à une température ambiante de 50 °C ne peut fournir que le même couple qu'un moteur nominal de 550 W à 40 °C. C'est un point critique lors de la spécification moteurs de malaxeur à béton , qui fonctionnent souvent à l'extérieur sans refroidissement forcé sur le corps du moteur.
Idées fausses courantes sur les moteurs BLDC
Plusieurs malentendus circulent sur le fonctionnement du BLDC. Les corriger contribue à renforcer la confiance des acheteurs et à une conception appropriée du système.
Idée fausse 1 : les moteurs BLDC sont toujours plus chers. Le motor itself may cost more than a basic induction motor, but the controller is included. When you compare an induction motor plus a variable frequency drive against a BLDC motor with an integrated controller, the price gap narrows significantly. In OEM volumes, the gap can disappear entirely.
Idée fausse 2 : les aimants du rotor se démagnétiseront avec le temps. Les aimants modernes en néodyme fritté sont stables bien au-dessus de la température de fonctionnement de la plupart des moteurs. La démagnétisation ne constitue un risque que si le moteur fonctionne au-delà de ses limites nominales. La sélection d’un moteur avec une résistance thermique adéquate protège contre cela.
Idée fausse 3 : un Kv plus élevé est préférable. Le performance of a motor depends on the entire system, including the load, voltage, and controller. A high Kv motor draws high current and produces low torque per ampere. For fan loads that require high starting torque, a lower Kv with higher voltage is usually more suitable.
Attentes de performances réalistes pour les moteurs BLDC
Un moteur BLDC n’est pas un appareil à efficacité magique. Il convertit l'énergie électrique en énergie mécanique avec un rendement typique compris entre 75 et 90 pour cent, en fonction de la charge et de la vitesse. Le point d’efficacité maximum se situe à proximité du point de fonctionnement nominal. En dessous de 30 % du couple nominal, le rendement chute car les pertes fixes dans le contrôleur et le noyau magnétique dominent. C'est encore bien mieux qu'un moteur à balais, qui peut fonctionner avec un rendement de 50 à 70 pour cent, mais ce n'est pas 100 pour cent. Les ingénieurs électriciens et les responsables des achats doivent s’attendre à des économies d’énergie significatives, en particulier à charge partielle, sans supposer des performances idéales.
Le efficiency also depends on the quality of the controller algorithm. A well-tuned FOC drive can extract another 3 to 5 percent efficiency compared with basic six-step commutation at medium speed. If your application spends long periods at fixed speed, six-step is fine. If it constantly varies speed, sinusoidal or FOC control may be worth the extra engineering effort.
Pourquoi les constructeurs automobiles publient des courbes de performances
Lorsque vous choisissez entre différents moteurs BLDC, les courbes de performances publiées sont les données les plus importantes que vous puissiez consulter. Une courbe couple-vitesse montre le couple maximum disponible à chaque vitesse. Une courbe courant-vitesse montre la quantité de courant consommée par le moteur sur sa plage de vitesse. Une carte d'efficacité montre l'efficacité en fonction de la vitesse et du couple. Ensemble, ces courbes vous permettent de vérifier que le moteur répondra à vos exigences de charge et ne surchauffera pas pendant votre cycle de service.
Méfiez-vous des spécifications qui ne répertorient que la vitesse à vide et le couple de décrochage. Ces deux points extrêmes ne décrivent pas la plage de fonctionnement utilisable. Un moteur qui produit 10 N·m au décrochage ne peut produire que 3 N·m en continu à 1 500 tr/min. Le couple nominal continu est ce qui compte pour les applications industrielles. Demandez au fabricant la région de fonctionnement continu, pas seulement les valeurs maximales.
Le Role of the Motor Factory in Supporting BLDC Applications
Choisir le bon moteur BLDC ne consiste pas seulement à lire les paramètres sur une fiche technique. La capacité d'ingénierie du fabricant est importante. Une usine qui produit des moteurs pour refroidisseurs d'air par évaporation, des ventilateurs pour étables et des bétonnières accumule des connaissances pratiques sur les caractéristiques de charge, le comportement au démarrage et la durabilité environnementale. Cette expérience se reflète dans la qualité du laminage de l'acier, la précision du bobinage du cuivre, la sélection des roulements et le réglage du contrôleur.
Lorsque vous choisissez un fournisseur de moteur, la première question ne doit pas être le prix le plus bas. Il s'agit de savoir si le fabricant a testé cette classe de moteur dans des conditions similaires à votre application. Par exemple, le moteur du ventilateur d’un poulailler fonctionne dans un environnement poussiéreux, humide et riche en ammoniac. Le moteur doit avoir une bonne étanchéité, des revêtements résistants à la corrosion et des roulements conçus pour une humidité élevée. Un moteur industriel standard n’y survivra peut-être pas. Le moteur de ventilateur pour étable à 350 W est un exemple de produit développé pour ce service précis, et choisir un moteur spécifique à une application est bien plus sûr que d'en adapter un à partir d'une autre application.
Intégration d'un moteur BLDC dans la conception de votre équipement
Remplacer un moteur conventionnel par un moteur BLDC n'est pas toujours un simple échange. Le contrôleur électronique introduit de nouvelles interfaces de conception. Vous devez décider comment le moteur sera commandé. Certains moteurs BLDC acceptent un simple signal d'activation/désactivation. D'autres acceptent une tension analogique pour la consigne de vitesse ou une entrée PWM. Les contrôleurs plus avancés prennent en charge la communication numérique via Modbus, bus CAN ou des protocoles propriétaires. Si vous concevez un équipement nécessitant un réglage de vitesse à distance, choisissez dès le début un moteur doté de la bonne interface de commande.
La compatibilité électromagnétique est une autre considération. La commutation PWM génère des pics de tension haute fréquence. Les fils du moteur doivent être blindés ou filtrés pour éviter les interférences avec d'autres composants électroniques. Dans les équipements dotés de capteurs sensibles, tels que les moniteurs de température ou les encodeurs, vous aurez peut-être besoin de billes de ferrite ou d'un filtrage supplémentaire. Un bon fournisseur de moteurs vous fournira des conseils sur le câblage et la mise à la terre.
Analyse économique et retour sur investissement
Pour de nombreux acheteurs d’équipements, la décision de passer aux moteurs BLDC est une question d’économie. Prenons l'exemple d'un moteur de ventilateur qui fonctionne 12 heures par jour, 300 jours par an. Si un moteur BLDC améliore son efficacité de 70 à 85 pour cent et que le moteur consomme 1 000 W à charge nominale, l'économie d'énergie est d'environ 150 W. Plus de 3600 heures par an, soit 540 kilowattheures économisés. À un tarif d'électricité industriel de 0,12 $ par kWh, chaque moteur permet d'économiser environ 65 $ par an. Sur une durée de vie de 10 ans, cela représente 650 $ par moteur. Si votre installation utilise 100 moteurs, cela représente 65 000 $ d’économies cumulées. Cela rend les moteurs BLDC très attractifs malgré un coût initial plus élevé.
Le savings are even larger in partial-load operation. Fan loads rarely run at full speed all the time. Because BLDC motors maintain good efficiency at partial load, whereas induction motors lose efficiency dramatically, the real-world saving is often closer to 30 percent, not 15 percent. This is why cooling system manufacturers are moving their product lines to BLDC technology as standard.
Modes de défaillance et fiabilité des moteurs BLDC
Malgré l'absence d'usure des balais, les moteurs BLDC peuvent toujours tomber en panne. Les modes de défaillance les plus courants sont l'usure des roulements, les dommages au contrôleur dus aux surtensions et la rupture de l'isolation à des températures élevées. La défaillance des roulements est causée par une charge axiale, des vibrations ou une contamination. Un moteur préchargé avec des joints et de la graisse haute température durera plus longtemps dans les environnements poussiéreux. Les dommages au contrôleur sont généralement causés par des tensions transitoires induites par la foudre, par une commutation de gros moteurs sur la même ligne électrique ou par un déséquilibre de phase. L'installation d'un dispositif de protection contre les surtensions et le choix d'un moteur doté d'une isolation appropriée pour l'onduleur sont des protections peu coûteuses.
Lermal overload remains the most underestimated failure cause if your motor will operate outdoors in summer, check the temperature rise rating carefully. If the motor lacks a thermal protector, add one in the controller. Modern BLDC controllers often include temperature sensing in the windings and will reduce power or shut down if the winding temperature exceeds the limit. This protective behavior is a clear advantage over older motor designs that continued to run until insulation melted.
Vérification de la qualité pendant l'approvisionnement
Lorsque vous achetez des moteurs BLDC pour un produit OEM, vous avez besoin de plus qu'un catalogue. Vous devez vérifier que chaque unité répond aux performances nominales. Les tests clés incluent la résistance de l'enroulement, la résistance d'isolement entre les phases, la cohérence de la forme d'onde de la force électromagnétique inverse et le profil d'accélération sous une charge calibrée. Avec les moteurs BLDC, la programmation des phases du contrôleur fait également partie du contrôle qualité. Un moteur peut être mécaniquement parfait mais avoir un timing de commutation mal réglé, ce qui réduit l'efficacité et augmente le bruit.
Demandez à votre fournisseur ses critères de test et si chaque unité est entièrement testée ou uniquement sur échantillons. Les usines qui fabriquent des moteurs destinés à l’exportation vers des marchés stricts effectuent généralement des tests électriques à 100 %. C'est un signe de maturité. Si un fournisseur ne peut pas expliquer clairement son processus de vérification, un signal d'alarme dépourvu de certification tierce pourrait être acceptable pour les produits à faibles enjeux, mais pas pour les moteurs qui alimentent des équipements industriels.
Le Future of BLDC Motor Development
La technologie des moteurs BLDC n’est pas statique. La tendance vers une densité de puissance plus élevée se poursuit. De nouveaux matériaux magnétiques avec un produit énergétique plus élevé permettent des rotors plus petits et plus légers. Les progrès en matière de performances des microcontrôleurs rendent le FOC sans capteur pratique à moindre coût. Des puces de pilote intégrées qui combinent des pilotes de grille, des circuits de protection et des interfaces de communication simplifient la carte de commande du moteur. Cela réduira encore davantage le prix des moteurs BLDC, accélérant ainsi leur adoption dans davantage d’applications.
Un autre développement est l'intégration des pales du ventilateur avec le rotor du moteur, créant ainsi un ensemble ventilateur monobloc. Ceci est déjà standard dans les moteurs de refroidisseur d'air BLDC à rotor externe et les ventilateurs EC. Il supprime les tolérances et les pertes d'accouplement d'arbre et simplifie l'installation de l'ensemble dans un conduit de ventilation. Les fabricants d’équipements utiliseront de plus en plus ce type d’intégration mécatronique pour raccourcir le temps d’assemblage et réduire le nombre de pièces.
Réflexions finales sur les principes de fonctionnement du moteur BLDC
Un moteur BLDC fonctionne parce que les aimants permanents suivent les champs magnétiques rotatifs, et ces champs sont créés par une commutation électronique plutôt que par des balais mécaniques. Le rotor contient les aimants, le stator les enroulements et le contrôleur orchestre la séquence de commutation. Le retour de positionnement, soit à partir de capteurs Hall, soit à partir de la force électromagnétique inverse, garantit que la commutation reste synchronisée avec le rotor, même en cas de charge changeante.
Pour les ingénieurs, cela signifie un moteur plus efficace, plus contrôlable et plus durable que son prédécesseur à balais. Pour les acheteurs, cela signifie un investissement initial plus élevé qui est récupéré grâce à une consommation d’énergie réduite et à une maintenance réduite. Pour les concepteurs d’équipements, cela signifie une intégration flexible et la possibilité d’ajouter un contrôle de vitesse et des diagnostics sans matériel externe.
Le current state of BLDC technology is mature enough for all but the most cost-sensitive applications. If you are developing an air cooler, an industrial fan, a cattle house ventilation system, or a small mixer, the BLDC working principle is not just a theoretical topic. It is the engineering basis for a better product. For specific application questions and motor selection advice, contacting a motor manufacturer with direct production experience can save you significant trial and error. Further guidance on industrial fan applications is available in the Présentation de l'application des ventilateurs industriels , qui explique comment les performances du moteur interagissent avec les exigences réelles du système de ventilateur.
Connexes Produits
-
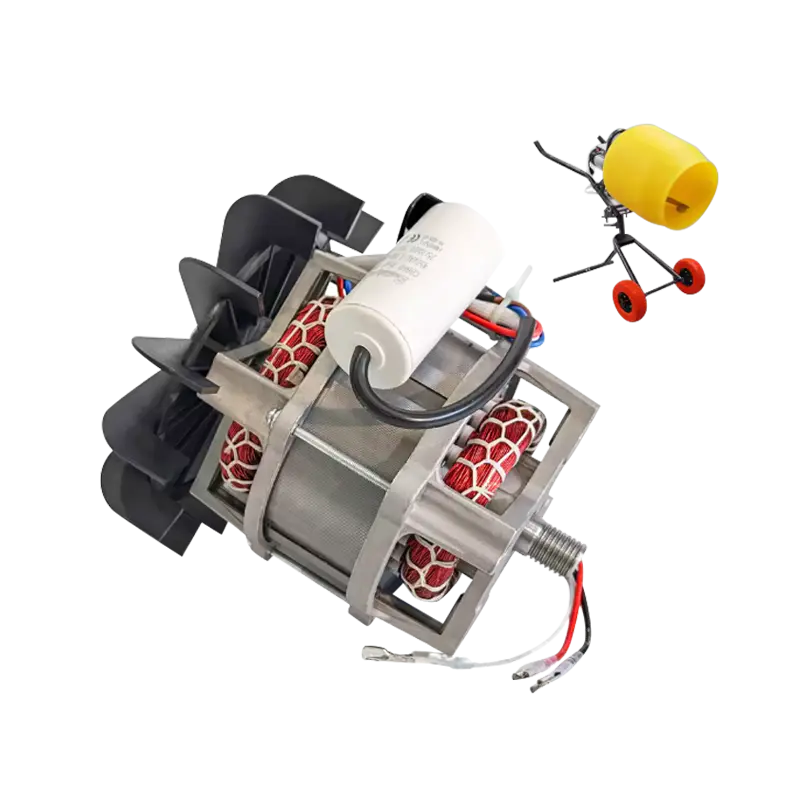 Mini moteur de mélangeur de ciment YY71-2 230V 500W
-
 Mini moteur de mélangeur de ciment YY71-2 230V 375W
-
 Moteur de refroidisseur d'air externe BLDC DC149 220V 850W
-
 Moteur de refroidisseur d'air externe BLDC DC144 220V 600W
-
 Moteur de refroidisseur d'air externe BLDC DC198 220V 1500W
-
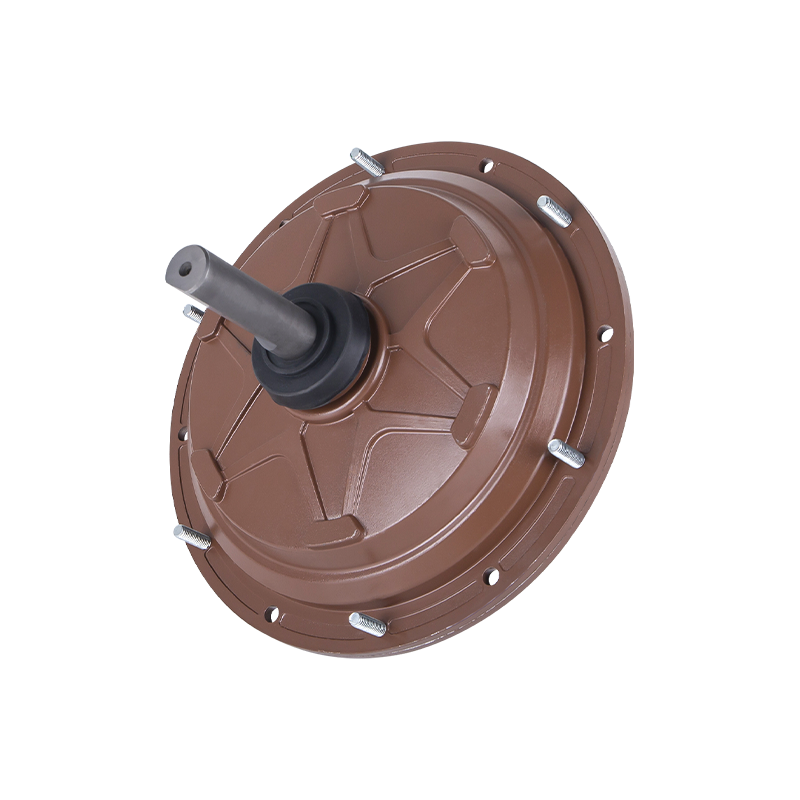 Moteur de refroidisseur d'air externe BLDC DC149 220V 650W
 Prêt à personnaliser
Vos produits automobiles ?
Nous sommes des fabricants de moteurs professionnels, fournissant une puissance puissante, stable et efficace des noyaux pour toutes les industries grâce à un savoir-faire de précision et à l’innovation.
Contactez-nous
-
 Mobile:+86 13575536911
-
 Tel:+86 18357538240
-
 WhatsApp :+8618357538240
-
 Email:betty@dbjxmotor.com
-
 Adresse de l'entreprise
Copyright© by Shengzhou Jiangxin Motor Technology Co., Ltd. Tous droits réservés.
Fabricants de moteurs de ventilateur industriels en gros