N° 8, route Duxiu San, ville de Ganlin, ville de Shengzhou, ville de Shaoxing, province du Zhejiang, Chine
Catégorie Actualités
Catégorie de produit
Comment fonctionne un contrôleur de moteur BLDC ? Conseils PWM, commutation et sélection
Lorsqu'un moteur de refroidisseur d'air BLDC à rotor externe alimenté en 220 V CC tourne, vous n'entendrez pas de claquement de collecteur ni ne verrez de poussière de brosse. Le rotor tourne en douceur et sa vitesse est régulée par un circuit électronique compact situé quelque part à l'intérieur de l'équipement. Ce circuit est le contrôleur de moteur BLDC. Son travail semble simple : transformer le courant continu en courants triphasés à commutation séquentielle et savoir exactement quand les commuter. Le résultat est un moteur autosynchrone qui suit le champ statorique sans contacts mécaniques. La qualité de ce contrôleur détermine si le moteur fonctionne silencieusement, efficacement et pendant des années sans surchauffe.
Ce que fait réellement un contrôleur de moteur BLDC
Un contrôleur de moteur BLDC remplit trois fonctions principales : démarrer le moteur, régler la vitesse et contrôler le couple. Il accepte une commande de l'utilisateur, telle qu'une vitesse ou un couple cible, détecte la position du rotor et active la séquence d'enroulement correcte au bon moment. Étant donné que la direction et l'amplitude des courants dans les trois enroulements du stator déterminent le mouvement du rotor à aimant permanent, le contrôleur doit savoir quel enroulement alimenter et quand le changer.
Pour un moteur BLDC triphasé, le stator comporte des enroulements triphasés espacés de 120 degrés. Le rotor porte des aimants permanents. Le contrôleur crée un champ magnétique rotatif qui poursuit les pôles du rotor. À mesure que le rotor se déplace, le contrôleur avance la séquence de commutation afin que le champ continue de tirer le rotor vers l'avant. Dans un moteur à courant continu à balais, le collecteur mécanique et les balais effectuent cette commutation. Dans un moteur BLDC, le contrôleur le fait électroniquement, c'est pourquoi on l'appelle souvent commutation électronique.
Composants de base d'un contrôleur de moteur BLDC
Chaque contrôleur BLDC, du simple pilote de ventilateur au servoamplificateur, se compose de quelques blocs essentiels. Chaque bloc doit fonctionner ensemble en quelques microsecondes :
- Microcontrôleur ou DSP : exécute l'algorithme de commutation, calcule les cycles de service PWM et gère les conditions de défaut.
- Pilote de grille : convertit les signaux logiques basse tension du microcontrôleur en tensions de grille haute tension qui allument et éteignent les interrupteurs d'alimentation.
- Étage de puissance (MOSFET ou IGBT) : forme le pont onduleur triphasé qui commute le courant du moteur principal.
- Capteur de position : capteurs à effet Hall, un encodeur ou un circuit de détection BEMF qui indique au contrôleur où se trouve le rotor.
- Capteurs de courant : mesurent le courant de phase pour le contrôle du couple et la protection contre les surintensités.
- Alimentation : fournit une tension continue propre aux circuits de commande et aux capteurs.
L’ensemble de cet ensemble forme une boucle fermée en temps réel. Le microcontrôleur lit la position du rotor et le retour de courant plusieurs fois par seconde et met à jour l'état de commutation suivant. Sans retour de position ou de courant, un contrôleur ne peut fonctionner qu'en mode boucle ouverte, ce qui entraîne un faible rendement, des commutations manquées et d'éventuels dommages.
Comment la position du rotor est détectée
La détection de la position du rotor est la base du contrôle BLDC. Le contrôleur doit savoir où se trouve le rotor magnétique avant de pouvoir passer à la phase suivante. Il existe deux méthodes principales.
Le premier utilise des capteurs à effet Hall. Trois capteurs Hall sont placés à 120 degrés électriques l'un de l'autre sur le stator. Lorsque les pôles du rotor les dépassent, les capteurs produisent des modèles numériques haut/bas qui indiquent au microcontrôleur dans lequel des six secteurs se trouve actuellement le rotor. Cette méthode est simple, robuste et largement utilisée dans les équipements industriels à faible coût. L'inconvénient est le câblage supplémentaire du capteur et la sensibilité à la température et aux interférences magnétiques.
La deuxième méthode est le contrôle sans capteur. Il détecte les passages par zéro de la force contre-électromotrice (BEMF) dans l'enroulement de phase hors tension. Lorsque le rotor tourne, chaque enroulement génère une CEM induite. Le point où cette FEM change de polarité indique un alignement connu du rotor. En détectant ces passages par zéro, le contrôleur peut calculer le prochain point de commutation. Le contrôle sans capteur permet d'économiser les coûts de câblage et de composants, mais à très basse vitesse, le BEMF est trop faible pour être mesuré, le moteur a donc besoin d'une routine de démarrage pour le faire tourner avant de passer au fonctionnement en boucle fermée.
Pour les ventilateurs et les équipements de refroidissement, y compris les moteurs de refroidisseur d'air BLDC à rotor externe, la vitesse de fonctionnement est généralement suffisamment élevée pour un contrôle sans capteur. Cependant, les applications nécessitant un positionnement précis à faible vitesse préfèrent les capteurs Hall.
Commutation : six étapes et FOC
Une fois la position du rotor connue, le contrôleur décide quel modèle de commutation appliquer. La méthode la plus basique est la commutation en six étapes, également appelée commutation trapézoïdale ou par bloc. Il divise chaque cycle électrique en six secteurs. Dans chaque secteur, deux enroulements sont alimentés tandis que le troisième reste flottant. Le courant circule à travers un enroulement vers le centre et hors de l'autre, créant un vecteur magnétique qui avance par étapes. Cette approche est facile à mettre en œuvre dans un microcontrôleur et utilise une logique simple de capteur Hall.
La limitation est que la forme d'onde du courant est rectangulaire, ce qui produit une ondulation de couple. À des vitesses inférieures, l’ondulation peut se traduire par un bruit audible et des vibrations mécaniques.
Le contrôle orienté champ, ou FOC, est plus avancé. Il transforme les courants triphasés en un système de coordonnées d-q rotatif, où l'axe d s'aligne avec le flux magnétique du rotor et l'axe q contrôle le couple. En régulant le courant dans ce référentiel, le moteur se comporte comme une machine à courant continu excitée séparément. Le FOC produit des courants de phase presque sinusoïdaux, ce qui produit un couple fluide sur toute la plage de vitesse. Le coût est un effort de calcul plus élevé, un microcontrôleur rapide et une détection de courant plus complexe.
| Caractéristique | Six étapes | FOC |
|---|---|---|
| Forme actuelle | Rectangulaire | Sinusoïdal |
| Ondulation de couple | Présent | Faible |
| Faible-speed performance | Modéré | Excellent |
| Charge de calcul | Faible | Élevé |
| Coût de mise en œuvre | Faibleer | Élevéer |
| Utilisation typique | Ventilateurs, pompes et soufflantes | Servomoteurs, robots, outils de précision |
Pour les grands moteurs de refroidisseur d'air BLDC à rotor externe, six étapes suffisent souvent. Mais lorsque l'objectif de conception est un faible bruit et une large plage de vitesse, un contrôleur FOC devient le meilleur choix, en particulier à des niveaux de puissance plus élevés.
 Moteur BLDC à rotor externe DC198 220 V 1500 W pour refroidisseurs d'air Ce moteur sans balais haute puissance est conçu pour les refroidisseurs par évaporation robustes, doté d'enroulements en cuivre pur, d'une protection IP54 et d'une isolation de classe F pour un fonctionnement fiable dans les environnements industriels difficiles. Voir le produit →
Contrôle du courant et du couple PWM
Une fois la séquence de commutation choisie, le contrôleur doit réguler la tension et le courant. La plupart des contrôleurs utilisent la modulation de largeur d'impulsion (PWM). En PWM, les interrupteurs d'alimentation sont allumés et éteints à une fréquence fixe, souvent comprise entre 10 kHz et 30 kHz. En modifiant le rapport de temps de fonctionnement, ou cycle de service, le contrôleur définit la tension moyenne appliquée aux enroulements. Un rapport cyclique de 50 % signifie que le commutateur est activé la moitié du temps au cours de chaque période PWM, produisant environ la moitié de la tension du bus.
Pour le contrôle du couple, le courant est la variable la plus importante. Dans un moteur BLDC, le couple développé est proportionnel au courant de phase, au moins en dessous de la saturation magnétique. Le contrôleur mesure le courant à l'aide d'une résistance shunt ou d'un transformateur de courant, le compare à une valeur de référence et ajuste le rapport cyclique PWM pour forcer le courant réel à suivre la référence. Il s’agit d’une boucle de rétroaction de courant, et c’est ce qui donne au moteur sa rigidité et sa réactivité.
Des fonctionnalités de protection robustes devraient faire partie de tout contrôleur sérieux. La protection contre les surintensités, l'arrêt en cas de surchauffe, le verrouillage en cas de sous-tension et la détection de décrochage empêchent tous une défaillance précoce. Pour les acheteurs comparant les contrôleurs, la présence de ces protections compte autant que la puissance nominale.
Faire correspondre un contrôleur à un moteur de ventilateur BLDC
L'adaptation d'un contrôleur à un moteur n'est pas seulement une question de classe de tension. La tension du bus, le courant de phase de crête, la constante de force contre-électromotrice, la phase du capteur Hall, la plage de vitesse et le profil de couple de charge doivent tous être compatibles.
Considérez l'un de nos moteurs de refroidisseur d'air BLDC à rotor externe : la série DC149 fonctionne sur une entrée de 220 V CC et couvre des niveaux de puissance de 600 W à 850 W. Ce type de moteur est généralement monté dans un équipement de refroidissement par évaporation. La charge est un ventilateur qui suit une courbe de couple carrée. Le courant de démarrage peut être deux à trois fois supérieur au courant nominal, le contrôleur doit donc être capable de fournir une surcharge à court terme sans déclencher. Dans le même temps, le scintillement de la tension d'entrée du réseau peut affecter le bus CC. Un contrôleur robuste a donc besoin d'une large tolérance de tension d'entrée et d'une bonne régulation.
 Moteur BLDC à rotor externe DC149 220 V 600 W pour refroidisseurs d'air Ce moteur sans balais de 600 W offre un entraînement direct de 220 V, un couple élevé et une longue durée de vie sans entretien, ce qui le rend adapté aux applications de refroidissement continu et intensif dans les ateliers et les entrepôts. Voir le produit →
Un autre point pratique est la conception thermique. Un contrôleur qui fonctionne dans un boîtier chaud réduira sa sortie. Si le moteur du refroidisseur d'air est installé dans un environnement étanche et rempli de poussière, la carte du contrôleur doit être recouverte d'un revêtement conforme et son étage de puissance doit avoir suffisamment de surface en cuivre ou un flux d'air forcé. Ces choix ont un impact sur le coût total et la fiabilité du système. Pour les fabricants d’équipements de traitement d’air, la comparaison des courbes de protection et de déclassement des contrôleurs est un élément essentiel de l’évaluation des fournisseurs. Nous avons plus de détails sur applications de ventilateurs industriels qui peut vous aider à définir ces exigences.
Considérations pratiques concernant les équipements de ventilation et de refroidissement
Les équipements de ventilation et de refroidissement imposent des exigences particulières en matière de commande de moteur BLDC. Contrairement à une charge à couple constant, un ventilateur est une charge à couple quadratique : le couple augmente avec le carré de la vitesse et la puissance augmente avec le cube. Cela signifie que le contrôleur doit gérer une charge très légère à basse vitesse et une charge fortement croissante à haute vitesse. Un contrôleur configuré pour un servomoteur peut ne pas bien gérer cette caractéristique.
De plus, de nombreux ventilateurs utilisent des moteurs à rotor externe, dans lesquels le rotor est la coque extérieure et le stator est à l'intérieur. Le moteur est souvent intégré directement dans la turbine du ventilateur, ce qui laisse un espace limité pour le contrôleur. Dans certains produits, le contrôleur est intégré dans la boîte à bornes du moteur ou même monté sur un PCB séparé à l'intérieur du boîtier du ventilateur. Cette intégration affecte la manière dont la chaleur est dissipée et la manière dont le contrôleur est protégé de l'humidité et de la poussière.
Pour les ventilateurs EC, le contrôleur fait partie intégrante de l'ensemble moteur. Le ventilateur capte la tension de ligne CA, la redresse en CC, puis utilise le contrôleur BLDC pour piloter le moteur. Les utilisateurs connectent simplement le ventilateur à l'alimentation CA et bénéficient des économies d'énergie d'un variateur CC sans avoir besoin d'un VFD externe. Notre série ECF35010 est un bon exemple de cette conception EC compacte, utilisant une entrée 220 V et une sortie 350 W.
 Moteur de ventilateur à commutation électronique ECF-350-10 220 V 350 W Ce moteur de ventilateur EC intègre un contrôleur BLDC et un redresseur, atteignant jusqu'à 95 % d'efficacité et un faible bruit, idéal pour les refroidisseurs d'air par évaporation où les économies d'énergie et un fonctionnement silencieux sont des priorités. Voir le produit →
Lors de la sélection d'un moteur BLDC à rotor externe pour les applications de refroidisseur d'air, le courant nominal du contrôleur ainsi que la résistance et l'inductance du moteur doivent correspondre. Un contrôleur sous-dimensionné surchauffera ; celui qui est surdimensionné peut entraîner des coûts inutiles et un gaspillage d’espace. Une référence utile est notre article sur moteur de refroidisseur d'air BLDC externe considérations de conception.
Conclusion
Les contrôleurs de moteur BLDC sont l'intelligence derrière chaque moteur sans balais. Ils utilisent le retour de position, la logique de commutation et le PWM pour transformer l'électricité CC en couple à rotation continue. Le choix entre six étapes et FOC affecte la fluidité, le coût et la complexité, tandis que la correspondance des valeurs nominales de tension et de courant détermine si un moteur fonctionne en toute sécurité à pleine charge. Pour les ingénieurs et les acheteurs travaillant avec des refroidisseurs d'air, des ventilateurs EC et d'autres ventilateurs industriels, comprendre le fonctionnement d'un contrôleur BLDC est la première étape vers la sélection d'une combinaison moteur et contrôleur fiable.
Connexes Produits
-
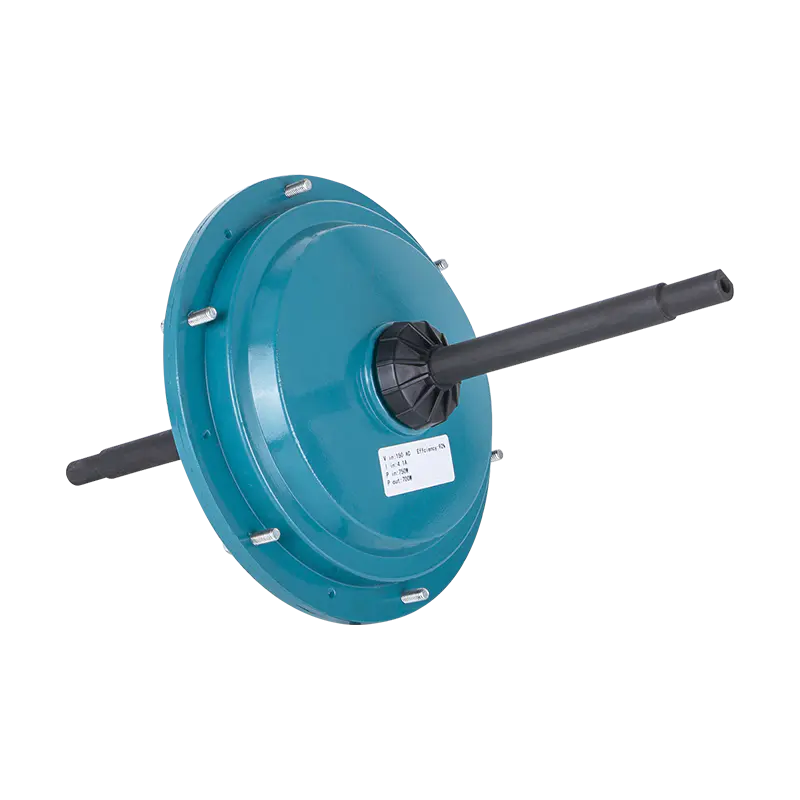 Moteur de refroidisseur d'air externe BLDC DC149 220V/700W
-
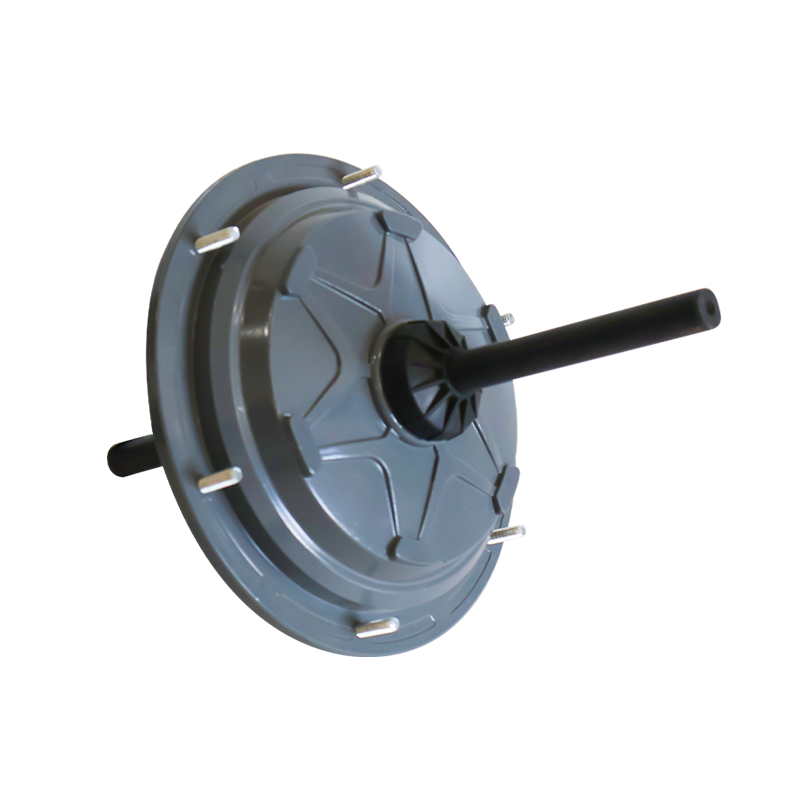 Moteur de refroidisseur d'air externe BLDC DC144 220V 600W
-
 Moteur de refroidisseur d'air externe BLDC DC149 220V 850W
-
 Moteur de refroidisseur d'air externe BLDC DC198 220V 1500W
-
 Moteur de refroidisseur d'air externe BLDC DC149 220V 650W
-
 Moteur de refroidisseur d'air externe BLDC DC149 220V 850W
 Prêt à personnaliser
Vos produits automobiles ?
Nous sommes des fabricants de moteurs professionnels, fournissant une puissance puissante, stable et efficace des noyaux pour toutes les industries grâce à un savoir-faire de précision et à l’innovation.
Contactez-nous
-
 Mobile:+86 13575536911
-
 Tel:+86 18357538240
-
 WhatsApp :+8618357538240
-
 Email:betty@dbjxmotor.com
-
 Adresse de l'entreprise
Copyright© by Shengzhou Jiangxin Motor Technology Co., Ltd. Tous droits réservés.
Fabricants de moteurs de ventilateur industriels en gros