N° 8, route Duxiu San, ville de Ganlin, ville de Shengzhou, ville de Shaoxing, province du Zhejiang, Chine
Catégorie Actualités
Catégorie de produit
Comment connecter le moteur BLDC au contrôleur : un guide complet de câblage et de configuration
Lorsqu'un moteur CC sans balais (BLDC) arrive sur votre établi ou dans une machine client, la première question est presque toujours la même : comment connecter ce moteur au contrôleur sans endommager aucun des composants ? La réponse est simple une fois que vous avez séparé les quelques fils impliqués : des enroulements triphasés, cinq lignes de capteur à effet Hall et une paire d'alimentation CC. Si vous obtenez l'ordre des phases et la phase Hall corrects, le moteur fonctionnera sans problème dès le premier tour. Si vous vous trompez, vous verrez du bruit, des vibrations, une surchauffe ou aucun mouvement. Ce guide vous indique la séquence de connexion exacte dont vous avez besoin, les raisons de chaque étape et les contrôles de sécurité qui évitent une erreur coûteuse dans un environnement industriel.
Comprendre les connexions du moteur et du contrôleur BLDC
Avant de prendre un tournevis ou un fer à souder, il est utile de comprendre pourquoi un moteur BLDC est différent d'un moteur à induction triphasé standard. Un moteur BLDC a des aimants permanents sur le rotor et le stator porte des bobines triphasées. Pour générer du couple, le contrôleur doit connaître à tout moment la position du rotor. Par conséquent, la plupart des moteurs BLDC industriels sont équipés de capteurs à effet Hall internes qui renvoient un signal de position au contrôleur.
Comment un moteur à courant continu sans balais produit du couple
Le contrôleur commute le courant à travers les phases du stator dans une séquence qui suit la position du rotor. Les courants de phase créent un champ magnétique tournant qui entraîne les aimants permanents du rotor. Dans un moteur BLDC triphasé, la séquence de commutation est A-B-C ou A-C-B, selon que vous souhaitez une rotation dans le sens des aiguilles d'une montre ou dans le sens inverse. La commutation étant électronique, il n'y a pas d'usure des balais, c'est pourquoi les moteurs BLDC sont utilisés dans des applications qui nécessitent une longue durée de vie et un contrôle de vitesse prévisible.
Trois types de retour : capteurs à effet Hall, encodeurs et sans capteur
La plupart des moteurs BLDC industriels sont équipés de capteurs Hall sur le stator. Ces capteurs sont généralement évalués à 5 V et produisent un signal de commutation qui indique au contrôleur quelle paire de phases doit être alimentée ensuite. Certains moteurs haut de gamme sont équipés d'encodeurs pour un retour précis de position ou de vitesse, mais le schéma de connexion est différent. Les contrôleurs BLDC sans capteur estiment la position du rotor à partir de la force électromotrice arrière, mais ils sont plus courants dans les entraînements de ventilateur à faible coût que l'on trouve dans les appareils électroménagers et les petites conceptions de ventilation. Pour les besoins de ce guide, lorsque nous parlons de connecter un moteur BLDC à un contrôleur, nous parlons principalement de moteurs à capteur Hall, qui constituent la norme pour les refroidisseurs d'air, les ventilateurs et les pompes industriels.
Ce que le contrôleur doit fournir
Un contrôleur BLDC doit extraire l'alimentation CC de l'alimentation, la convertir en formes d'onde PWM triphasées, lire les entrées du capteur Hall et fournir un moyen de contrôler la vitesse et la direction. Il a également besoin d'un condensateur de bus DC pour lisser la tension, d'un circuit de détection de courant pour limiter la surcharge et parfois d'un canal de freinage ou de régénération. Lorsque vous connectez le moteur, vous créez essentiellement une boucle fermée entre l'étage de sortie du contrôleur et les capteurs Hall du moteur. Si l’un de ces liens est rompu, le contrôleur ne peut pas commuter correctement le moteur et le moteur calera ou fonctionnera de manière irrégulière.
Identification des fils et brochage standard
Les moteurs et contrôleurs BLDC modernes utilisent des fils à code couleur, mais les codes couleur ne sont pas universels. Un contrôleur d'un fabricant peut utiliser du rouge, du jaune et du bleu pour les fils de phase, tandis qu'un autre peut utiliser du noir, du vert et du blanc. De même, les fils des capteurs Hall sont souvent un faisceau de cinq fils utilisant des fils de calibre fin. La meilleure approche consiste à identifier la fonction de chaque fil avant de connecter quoi que ce soit, en utilisant la plaque signalétique et la fiche technique du moteur. Si les étiquettes sont manquantes, utilisez un multimètre pour cartographier les fils.
Fils de phase : U, V, W
Les fils triphasés transportent la puissance qui crée le couple. Dans un moteur BLDC typique, ces fils sont étiquetés U, V et W, ou parfois A, B et C. Le contrôleur produit trois phases en demi-pont, de sorte que chaque fil de phase du moteur doit aller à la borne du contrôleur correspondante. Si vous échangez des fils biphasés, le champ magnétique tourne dans le sens opposé. C'est peut-être exactement ce que vous voulez si le moteur doit tourner dans le sens inverse des aiguilles d'une montre, mais si les capteurs Hall ne sont pas également inversés, le moteur ne fonctionnera pas correctement.
Fils de capteur à effet Hall
Les capteurs à effet Hall sont généralement alimentés en 5 V ou parfois en 12 V, selon le type de capteur. Le faisceau de capteurs contient généralement cinq fils : une alimentation positive, une masse et trois fils de signal pour le Salle A, le Salle B et le Salle C. Les fils de signal sont ceux qui changent d'état lorsque le rotor passe devant chaque capteur. Les fils du signal Hall doivent être connectés aux broches d'entrée Hall du contrôleur dans le bon ordre de phase. Si les signaux Hall et les sorties de phase ne correspondent pas, le contrôleur alimentera la mauvaise bobine de stator au mauvais moment, créant des courants élevés et un moteur très chaud.
Signaux d'alimentation, de terre et de contrôle
Le contrôleur dispose d'une entrée d'alimentation CC pour la batterie ou d'une alimentation CA redressée. Le contrôleur dispose également d'une borne de terre ou commune, d'une entrée d'accélérateur/analogique pour le contrôle de la vitesse et souvent d'une entrée de direction ou d'une broche d'activation. Dans certains contrôleurs, le signal d'accélérateur est une tension analogique de 0 à 5 V, tandis que dans d'autres, il s'agit d'un signal PWM. Vous devez faire correspondre l'entrée du contrôleur à la source de commande que vous prévoyez d'utiliser, qu'il s'agisse d'un potentiomètre externe, d'une sortie analogique PLC ou d'un panneau de commande de vitesse dédié.
Couleurs et fonctions typiques des fils
Le tableau suivant donne un point de départ commun pour de nombreux moteurs et contrôleurs BLDC industriels. Vérifiez toujours la fonction exacte avec la fiche technique avant de mettre sous tension.
| Groupe de fils | Fonction | Couleur typique | Destination de connexion |
|---|---|---|---|
| Phase A | Enroulement de phase moteur | Jaune | Sortie de phase du contrôleur A |
| Phase B | Enroulement de phase moteur | Vert | Sortie phase du contrôleur B |
| Phase C | Enroulement de phase moteur | Bleu | Sortie phase du contrôleur C |
| Fourniture de salle | Puissance du capteur | Rouge | Salle de contrôle 5V |
| Terrain de la salle | Retour du capteur | Noir | GND du hall du contrôleur |
| Hall A | Signal de position du rotor A | Blanc ou orange | Contrôleur Hall A |
| Hall B | Signal de position du rotor B | Blanc ou marron | Contrôleur Hall B |
| Hall C | Signal de position du rotor C | Blanc ou gris | Contrôleur Hall C |
| Puissance du contrôleur | Tension du bus CC | Rouge épais ou noir | Alimentation CC positive |
| Masse du contrôleur | Retour DC | Noir épais | Alimentation CC négative |
| Signal d'accélérateur | Commande de vitesse | Violet / marron | Entrée analogique ou PWM |
Séquence de câblage étape par étape
Une fois que vous avez identifié tous les fils, la connexion proprement dite est une tâche mécanique. Travaillez dans un endroit propre et sec et utilisez un serre-câble sur chaque câble. Les étapes suivantes représentent un ordre sûr qui minimise les risques pour le contrôleur et le moteur. Même si vous avez déjà connecté des moteurs similaires, ne sautez pas l’étape de vérification de la tension.
Étape 1 - Vérifier les valeurs nominales du moteur et du contrôleur
Vérifiez la plaque signalétique du moteur pour connaître la tension nominale du bus CC. Un moteur évalué à 24 V ne doit jamais être connecté à un contrôleur de 220 V. Ceci est particulièrement important pour les ventilateurs industriels et les moteurs de refroidisseurs d'air disponibles en variantes 110 V, 220 V, 380 V et 600 V. Si votre moteur est une unité à rotor BLDC externe de 220 V, utilisez un contrôleur capable de gérer au moins un bus 220 V CC, de préférence avec une marge de 10 à 20 %. Vérifiez également le courant nominal continu. Un moteur de 600 W à 220 V consomme environ 2,7 A, tandis qu'un moteur de 1 500 W à la même tension consomme environ 6,8 A. Le contrôleur doit être conçu pour le courant de crête, et pas seulement pour le courant de fonctionnement, car le courant d'appel au démarrage peut être plusieurs fois supérieur à la valeur nominale.
Étape 2 - Monter et déterminer le routage des câbles
Montez le contrôleur sur une surface métallique plate pouvant dissiper la chaleur. L'étage de puissance du contrôleur produit de la chaleur, et une dissipation thermique inadéquate peut réduire la durée de vie des composants. Éloignez autant que possible les fils de phase des fils du capteur Hall pour réduire les interférences électromagnétiques. Si vous devez les faire passer dans le même conduit, utilisez un câble blindé et mettez le blindage à la terre à l'extrémité du contrôleur.
Étape 3 - Connectez les fils de phase
Connectez les fils triphasés aux bornes de sortie U, V et W du contrôleur. L'ordre de ces connexions détermine la direction du champ magnétique tournant. Si vous disposez d'un moteur qui tourne dans le sens des aiguilles d'une montre, connectez la phase A du moteur au contrôleur U, la phase B à V et la phase C à W. Si vous n'êtes pas sûr, c'est la première configuration à essayer. Laissez le connecteur Hall débranché pour le moment et utilisez une alimentation à courant limité pour tester le moteur plus tard.
Étape 4 - Connectez le connecteur Hall
Identifiez le connecteur Hall sur le contrôleur. La plupart des contrôleurs utilisent un connecteur à 5 ou 6 broches. Connectez l'alimentation Hall, la terre et les trois fils de signal Hall selon le brochage. La puissance Hall doit correspondre à la tension du capteur. Si le contrôleur fournit 5 V et que le moteur utilise des capteurs Hall 12 V, vous avez besoin d'un régulateur de tension approprié ou d'un autre contrôleur. Une tension d'alimentation Hall incorrecte peut endommager définitivement les capteurs.
Étape 5 - Connectez l'alimentation et le contrôle
Connectez les fils d'alimentation CC de l'alimentation à l'entrée d'alimentation du contrôleur. Utilisez un fusible ou un disjoncteur adapté au courant maximum du moteur. Le fusible doit être dimensionné pour permettre un courant de fonctionnement normal mais se déclencher en cas de rotor bloqué ou de court-circuit. Connectez le signal de commande d'accélérateur ou de vitesse à l'entrée de commande du contrôleur. Pour un test simple, vous pouvez utiliser un potentiomètre 10k pour faire varier la commande de vitesse. Connectez également le signal d'activation ou de direction si le moteur doit fonctionner dans une direction spécifique.
Étape 6 - Premier test de mise sous tension
Avant d'appliquer la pleine puissance, utilisez une alimentation de banc basse tension dotée d'une limitation de courant ou utilisez un instrument de détection de courant sur le bus CC. Réglez la limite de courant à 20 % du courant nominal du moteur. Appliquez de la puissance et augmentez lentement la commande de vitesse. Écoutez les gémissements, les vibrations ou la rotation inégale. Si le moteur ne démarre pas, la cause la plus probable est une inadéquation de phase Hall. Coupez immédiatement l'alimentation et échangez deux fils de signal Hall, ou échangez deux fils de phase, puis réessayez.
Ordre des phases, phase du hall et direction
La relation entre l'ordre des phases et la séquence du capteur Hall est le concept le plus important lors de la connexion d'un moteur BLDC. Le contrôleur doit savoir exactement quelle position du rotor correspond à quel modèle d'excitation de phase. Lorsque vous échangez les fils biphasés mais ne modifiez pas les fils Hall, la séquence de commutation tourne effectivement de 120 degrés dans le mauvais sens. Le moteur peut tourner, mais il sera moins efficace, il bourdonnera et il risque de caler sous charge.
Comment l'ordre des phases affecte la rotation du moteur
Si vous disposez d'un moteur dont la rotation souhaitée est dans le sens des aiguilles d'une montre, le contrôleur attend généralement la séquence de phases U-V-W ou U-W-V. L'échange de deux fils de phase inverse la direction du champ tournant. Pour une application de refroidisseur d’air ou de ventilateur, vous souhaiterez peut-être une direction de flux d’air spécifique. De nombreux moteurs industriels ont une petite flèche sur le boîtier qui indique la rotation prévue. Si vous devez inverser le sens de conception, vous pouvez le faire en toute sécurité en échangeant les deux fils de phase et en échangeant également deux fils de signal Hall. Dans certains contrôleurs, vous pouvez simplement modifier un paramètre logiciel ou un commutateur de direction, ce qui rend inutile l'échange de fil physique.
Faire correspondre les capteurs Hall à la séquence de phases
Le contrôleur dispose d'une table de commutation spécifique qui mappe les combinaisons d'états Hall aux états de commutation de phase. Si les fils du capteur Hall ne sont pas connectés dans l’ordre attendu par le tableau, la logique de commutation sera invalide. Par exemple, si le contrôleur s'attend à ce que le Hall A soit 120 degrés en avance sur le Hall B, mais que vous avez connecté les capteurs dans un ordre différent, le contrôleur peut essayer d'alimenter les trois phases en même temps. Cela peut provoquer une consommation de courant et un stress thermique très élevés. Un moyen simple de tester l’ordre Hall sans faire tourner le moteur consiste à utiliser un multimètre et à faire tourner l’arbre à la main. Vous devriez voir une séquence répétée d'états numériques sur chaque sortie Hall, avec un déphasage de 120 degrés. Si la séquence n'est pas ordonnée, échangez les fils de signal Hall.
Inverser la direction en toute sécurité
Si le moteur tourne dans le mauvais sens sans charge, vous pouvez l'arrêter et effectuer un échange systématique. Pour un agencement typique de capteur Hall à 120 degrés, la méthode d'inversion sûre consiste à échanger deux fils de phase et également à échanger deux fils de signal Hall. Cela maintient l’angle électrique entre le rotor et le stator aligné. Si vous échangez uniquement les fils de phase, le contrôleur lira toujours la séquence Hall d'origine et le moteur ne s'inversera pas proprement ; il va probablement chasser ou caler. Si vous échangez uniquement les fils Hall, le contrôleur tentera d'effectuer une commutation en fonction d'une mauvaise position du rotor, entraînant une surintensité. Effectuez toujours les deux échanges ensemble et testez sans charge avec la limite de courant activée.
Caractéristiques électriques et protection
Les paramètres électriques les plus importants lors d'une connexion sont la tension du bus CC, le courant de phase, le courant de démarrage et la température de fonctionnement maximale autorisée. Si vous dépassez l'une de ces valeurs, vous risquez d'endommager le contrôleur, le moteur ou les deux. Voici les principales limites à respecter.
| Paramètre | Valeur minimale de sécurité | Valeur de fonctionnement typique | Limite de sécurité maximale |
|---|---|---|---|
| Tension du bus CC | 200V | 220V ±10% | 240 V pour de courtes périodes |
| Courant continu | 1,0A | 2,0-3,5A pour 600W | Courant nominal du moteur |
| Courant de pointe | 2,0A | 4-8A au démarrage | 10A pendant 1 seconde |
| Fusible de protection | 2A | 5A à coup lent | 8A à coup lent |
| Fourniture de salle voltage | 4,5 V | 5,0 V | 5,5 V continu |
| Limite thermique | 40°C ambiant | Cadre 60-80°C | 90°C au bobinage |
Pour un moteur de refroidisseur d'air BLDC externe de 220 V avec une puissance nominale de 600 W, la tension du bus du contrôleur doit être d'au moins 220 V et la consommation de courant est suffisamment modeste pour qu'un contrôleur de ventilateur industriel typique puisse la gérer. Le moteur est conçu pour un fonctionnement continu dans les refroidisseurs d'air par évaporation, où la charge du ventilateur est assez constante. Le contrôleur doit avoir une limite de courant légèrement supérieure au courant nominal du moteur afin qu'une pale de ventilateur bloquée lance le circuit de protection plutôt que de solliciter les enroulements.
 Moteur de refroidisseur d'air BLDC à rotor externe 220V 600W Ce moteur sans balais de 600 W est conçu pour un fonctionnement constant du ventilateur dans les refroidisseurs par évaporation. Son entraînement direct de 220 V simplifie la configuration électrique, mais une limitation appropriée du courant du contrôleur et un acheminement attentif des câbles sont essentiels dans un boîtier industriel. Voir le produit →
Installation, blindage et gestion thermique
La façon dont vous installez le contrôleur et acheminez les câbles est tout aussi importante que la connexion électrique. Un contrôleur mal monté peut surchauffer et un long câble de phase non blindé peut provoquer des interférences électromagnétiques qui corrompent le signal Hall. Dans une enceinte industrielle, il y a généralement plusieurs entraînements de moteur, planifiez donc la disposition de manière à éloigner les fils de signaux sensibles des conducteurs à courant élevé.
Monter le contrôleur sur un dissipateur thermique
Les MOSFET et l'étage de pilotage du contrôleur produisent de la chaleur qui doit être transférée à la surface de montage. La plaque métallique du contrôleur sera souvent le dissipateur thermique lui-même. Utilisez un tampon thermique en silicone ou de la graisse thermique entre le contrôleur et la plaque de montage, et fixez-le avec les vis appropriées. Ne montez pas le contrôleur dans un boîtier en plastique scellé sans ventilation, car la chaleur s'accumulerait et provoquerait un déclassement thermique ou un arrêt.
Blindage et acheminement des câbles
Dans un environnement industriel typique, les fils de phase du moteur transportent des courants PWM haute fréquence. Les fronts de commutation rapides génèrent un bruit de mode commun. Si les fils de phase longs sont parallèles aux fils du capteur Hall, le bruit peut se coupler aux lignes du capteur et provoquer de faux signaux de commutation. La solution la plus simple consiste à acheminer les fils de phase dans un conduit séparé ou à utiliser un blindage tressé pour le câble de phase. Vous pouvez également ajouter un noyau de ferrite sur le câble Hall pour supprimer le bruit haute fréquence. Gardez le câble Hall aussi court que possible, idéalement en dessous de 1 mètre, pour éviter les chutes de tension et les interférences.
Mise à la terre et retour de courant
Connectez la masse du contrôleur et la masse du moteur à un point de terre commun. Évitez de créer une boucle de terre où la masse du signal et la masse de l'alimentation sont connectées en plusieurs points. Si le contrôleur est alimenté par une source CA redressée, le bus négatif doit être commun au circuit intermédiaire CC. Des connexions à la terre desserrées peuvent déclencher des pics de surtension et détruire les capteurs à effet Hall ou la carte de commande.
Considération thermique pour le moteur
Ce qui fonctionne pour un niveau de puissance peut ne pas fonctionner pour un autre. Un moteur de refroidisseur d'air BLDC externe de 850 W nécessite un dissipateur thermique plus volumineux et un contrôleur plus robuste qu'une unité de 600 W. Les MOSFET du contrôleur doivent gérer des pertes de commutation plus importantes, et le châssis du moteur chauffera plus à ce niveau de puissance. Vérifiez toujours le budget d’alimentation total du système et la température ambiante de l’application. Un refroidisseur d'air par évaporation monté dans un entrepôt chaud peut nécessiter un boîtier qui maintient le contrôleur en dessous de 50°C.
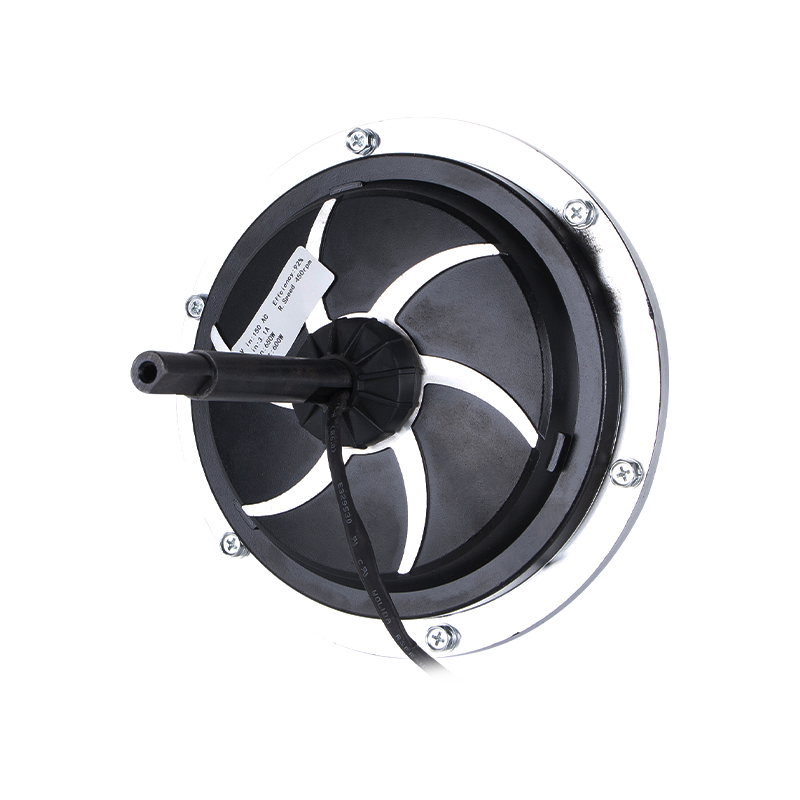 Moteur BLDC 220 V 850 W pour applications de refroidisseur d'air haute puissance Avec une puissance nominale de 850 W, ce moteur à rotor externe nécessite un contrôleur robuste et une dissipation thermique adéquate. Lors des tests, utilisez des alimentations à courant limité et observez attentivement les phases pour éviter les à-coups soudains ou les erreurs de câblage. Voir le produit →
Tests et dépannage sécurisés
Une fois que vous avez effectué toutes les connexions, la phase de test est celle où vous détectez les erreurs de câblage. Utilisez une alimentation électrique à courant limité lorsque cela est possible et observez le comportement du moteur à l'aide d'un tachymètre ou d'un courantomètre. Ne testez jamais un moteur BLDC en le tenant avec vos doigts pendant que le contrôleur séquence les phases de manière incorrecte. Le moteur peut subir des secousses violentes et les pièces en rotation peuvent attraper un manchon ou un câble desserré.
Premières étapes de mise sous tension
Réglez la commande de vitesse à sa valeur la plus basse ou déconnectez l'accélérateur et utilisez une référence externe de 1 V. Appliquez l'alimentation à une tension de bus CC qui augmente lentement ou utilisez un variac du côté CA si le contrôleur dispose d'un redresseur intégré. Surveillez le courant excessif sur l'ampèremètre. Le courant à vide d'un moteur BLDC doit représenter une petite fraction de son courant nominal. Si vous voyez le courant grimper sans aucune rotation, coupez immédiatement l'alimentation. Cela signifie généralement un fil de phase en court-circuit ou une erreur de phase Hall.
Mesurer les CEM
Avec le moteur déconnecté du contrôleur, vous pouvez mesurer la forme d'onde de la force électromagnétique arrière sur chaque phase en faisant tourner l'arbre avec une perceuse. Les trois phases doivent produire une forme d'onde sinusoïdale symétrique, avec un déphasage de 120 degrés entre chaque phase. Si la forme d'onde manque sur une phase, il y a un enroulement ouvert ou un fil déconnecté. Ce test EMF arrière est utile avant d'appliquer l'alimentation du contrôleur, et il ne nécessite aucun contrôleur.
Tableau de dépannage commun
| Symptôme | Cause probable | Action Corrective |
|---|---|---|
| Aucun mouvement, consommation de courant élevée | Fils de signal Hall échangés | Échangez deux fils Hall ou réorganisez la connexion du capteur |
| Le moteur tourne mais vibre à basse vitesse | Fourniture de salle voltage out of range | Vérifier et corriger la tension d'alimentation du capteur |
| Le moteur tourne dans le mauvais sens | Ordre des phases inversé ou broche de direction mal réglée | Échangez les deux fils de phase et échangez les deux fils Hall |
| Le moteur démarre avec un grand cri puis se calme | La séquence de phases ne correspond pas à la table de commutation du contrôleur | Valider l'ordre des phases par rapport à la fiche technique du moteur |
| Le moteur surchauffe sans charge | Courant de maintien dû à une mauvaise commutation ou à une tension de bus trop faible | Corriger la tension du bus et confirmer la séquence de commutation |
| Décrochage intermittent en charge | Limitation de courant réglée trop bas | Augmentez la limite de courant du contrôleur ou utilisez un contrôleur à courant plus élevé |
Connexion de moteurs BLDC dans les applications de refroidisseurs d'air industriels
Les principes de connexion que vous avez suivis jusqu'à présent s'appliquent à presque tous les moteurs BLDC, mais les détails pratiques changent lorsque le moteur se trouve à l'intérieur d'un refroidisseur d'air par évaporation ou d'un grand ventilateur industriel. Ces moteurs sont souvent des machines BLDC à rotor externe, ce qui signifie que le rotor est la coque extérieure et que les pales du ventilateur sont montées directement sur cette coque. Cette conception rend le moteur compact et bien adapté aux applications de déplacement d'air, où la roue a un moment d'inertie élevé et nécessite une accélération douce et contrôlée.
Lors de la connexion d'un moteur de refroidisseur d'air BLDC externe, vous devez également confirmer que l'interface électrique et mécanique du moteur correspond au contrôleur. Par exemple, un moteur de refroidisseur d'air BLDC externe de 220 V évalué à 1 500 W est généralement utilisé dans les grandes unités de ventilation industrielle. La tension du bus doit être stable, le connecteur Hall doit être adapté à la température de fonctionnement du moteur et le contrôleur doit être capable de commuter au PWM haute fréquence nécessaire au fonctionnement silencieux du ventilateur.
Dans une application de climatisation industrielle, le moteur peut fonctionner pendant des heures à une vitesse constante et le chemin du flux d'air peut changer en fonction des filtres, des persiennes et des conditions ambiantes. La limite de courant du contrôleur doit donc être réglée pour permettre au moteur de fournir un couple lorsque les pales du ventilateur sont chargées, sans créer une condition de surchauffe de l'enroulement. Vous pouvez en savoir plus sur les principes de fonctionnement de ces moteurs dans notre guide des moteurs de refroidisseur d'air BLDC externes .
Pour la grande partie de ces systèmes de ventilateurs, un moteur de 1 500 W est souvent associé à un contrôleur de 220 V pouvant fournir au moins 8 A en continu. Cette combinaison est courante dans les refroidisseurs par évaporation destinés aux usines et aux entrepôts, où la charge de refroidissement est élevée. La plaque de montage et les presse-étoupes doivent être choisis avec soin car les vibrations mécaniques du moteur seront transférées au contrôleur si le contrôleur est monté directement sur le boîtier du moteur. Utilisez un support amorti ou un boîtier séparé.
 Moteur BLDC à rotor externe 220 V 1 500 W pour un refroidissement robuste Ce moteur de 1 500 W est conçu pour les grands refroidisseurs par évaporation industriels, généralement associés à un contrôleur fournissant au moins 8 A. Pour éviter les problèmes de vibrations, montez-le sur une base amortie ou dans un boîtier séparé. Voir le produit →
Si vous concevez un ensemble d'équipements de refroidissement, vous pouvez également consulter les informations sur les applications de climatisation industrielle pour voir comment cette gamme de produits s'intègre dans un système complet. L’essentiel à retenir est que la connexion électrique ne représente que la moitié de l’installation ; le conditionnement mécanique et thermique doit être adapté à l'application.
Erreurs courantes à éviter
Même les techniciens expérimentés peuvent commettre de simples erreurs lors de la connexion d'un moteur et d'un contrôleur BLDC. La liste suivante couvre les erreurs les plus fréquentes entraînant des pannes du contrôleur, des dommages au moteur ou un fonctionnement dangereux.
- Appliquer la tension avant de vérifier la connexion du fil de phase. Si les fils de phase sont desserrés, le contrôleur verra une phase ouverte et pourra immédiatement limiter le courant ou faire sauter le fusible. Vérifiez toujours d’abord l’étanchéité mécanique.
- En supposant que les capteurs Hall soient tous identiques. Certains contrôleurs fournissent du 5 V, d’autres du 12 V. Une surtension sur un capteur Hall 5 V provoque des dommages permanents. Vérifiez les spécifications du capteur.
- Ignorer la limite de courant du contrôleur. Un atelier occupé peut avoir un contrôleur conçu pour un moteur différent. Sans régler correctement la limite de courant, le moteur peut fonctionner avec un courant de surcharge et surchauffer les enroulements.
- Connexion de la phase et de l'ordre Hall sans test à tension réduite. Le tout premier test doit être effectué avec une faible tension de bus ou un faible cycle de service PWM. Cela détecte les erreurs avant que le contrôleur ne fournisse la pleine puissance.
- Utilisation d’un calibre de fil insuffisant pour les fils de phase. Un moteur de 1 500 W à 220 V consomme plus de 6 A, les conducteurs de phase doivent donc être d'au moins 18 AWG et les câbles d'entrée CC doivent être encore plus gros. Les fils fins provoquent une chute de tension et génèrent de la chaleur aux bornes.
- Laisser flotter les fils Hall inutilisés. Si un contrôleur dispose d'un canal Hall inutilisé, il peut capter du bruit et provoquer des défauts aléatoires. Terminez les entrées Hall inutilisées avec une résistance qui correspond à la sortie du capteur.
- Oublier de régler la goupille de direction. De nombreux contrôleurs disposent d'une entrée basse vitesse qui détermine la direction par défaut. Si vous avez physiquement câblé le moteur pour une rotation dans le sens des aiguilles d'une montre, le réglage d'une broche de direction dans le sens inverse des aiguilles d'une montre coupera simplement la phase, et non l'inversera. Planifiez ensemble l'ordre des câbles et la direction du logiciel.
- Test sans serre-câble. Les vibrations finissent par briser les connexions serties. Utilisez un serre-câble sur le câble du moteur et le connecteur du contrôleur pour éviter les pannes intermittentes ultérieurement en service.
La connexion d'un moteur BLDC à un contrôleur est un processus systématique qui nécessite une attention particulière à l'ordre des phases, aux signaux Hall, à la tension nominale, à la protection du courant et aux tests de sécurité. Commencez par identifier correctement les fils, vérifiez les caractéristiques électriques, connectez les fils de phase et de Hall dans le bon ordre, puis effectuez un premier test contrôlé. Si quelque chose semble inhabituel ou consomme un courant excessif, arrêtez-vous immédiatement et revisitez le câblage de phase et de Hall. Avec une configuration correcte, un moteur BLDC industriel tel qu'un moteur de refroidisseur d'air à rotor externe fournira de nombreuses années de service silencieux et efficace. Le même processus que vous avez utilisé pour un petit ventilateur de 600 W s'applique également à un système de 1 500 W, et le tableau de dépannage vous aidera à résoudre les problèmes les plus courants.
Connexes Produits
-
 Mini moteur de mélangeur de ciment YY71-2 230V 500W
-
 Moteur portatif de mélangeur concret de YY7134 150V 370W
-
 Moteur portatif de mélangeur concret de YY71-2 230V 650W
-
 Moteur portatif de mélangeur concret de YY71-2 110V 800W
-
 Mini moteur de mélangeur de ciment YY71-2 230V 375W
-
 Moteur portatif de mélangeur concret de YY7134 150V 370W
 Prêt à personnaliser
Vos produits automobiles ?
Nous sommes des fabricants de moteurs professionnels, fournissant une puissance puissante, stable et efficace des noyaux pour toutes les industries grâce à un savoir-faire de précision et à l’innovation.
Contactez-nous
-
 Mobile:+86 13575536911
-
 Tel:+86 18357538240
-
 WhatsApp :+8618357538240
-
 Email:betty@dbjxmotor.com
-
 Adresse de l'entreprise
Copyright© by Shengzhou Jiangxin Motor Technology Co., Ltd. Tous droits réservés.
Fabricants de moteurs de ventilateur industriels en gros