N° 8, route Duxiu San, ville de Ganlin, ville de Shengzhou, ville de Shaoxing, province du Zhejiang, Chine
Catégorie Actualités
Catégorie de produit
Comment concevoir un moteur BLDC : un guide d'ingénierie complet étape par étape pour 2026
La conception d'un moteur CC sans balais (BLDC) est un processus d'ingénierie systématique qui commence par une spécification de charge, et non par une qualité d'aimant ou un nombre d'enroulements. Obtenez la bonne spécification et chaque étape suivante devient un compromis structuré ; Si vous vous trompez, aucun raffinement magnétique ou électronique ne permettra de récupérer le temps de développement perdu. D'après l'expérience de Shengzhou Jiangxin Motor Technology, un fabricant de moteurs professionnel dont la production est basée à Shengzhou, dans le Zhejiang, la plupart des projets BLDC infructueux remontent à une spécification incomplète, à une contrainte environnementale non déclarée ou à un objectif d'efficacité qui ne peut être atteint dans l'enveloppe choisie. Cet article présente la procédure de conception complète d'un moteur BLDC triphasé : définition des exigences, sélection de la topologie, conception du circuit magnétique, calcul des enroulements, spécification de l'électronique de commutation, gestion de la chaleur, validation des prototypes et préparation de la fabrication. L’objectif est de fournir aux ingénieurs de conception et aux équipes techniques d’approvisionnement un cadre pratique qu’ils peuvent appliquer avant la commande du premier aimant.
Comprendre le moteur BLDC avant d'en concevoir un
Un moteur BLDC est une machine synchrone à aimant permanent entraînée par un onduleur électronique. Le rotor porte des aimants permanents, le stator porte l'enroulement triphasé et le contrôleur crée en permanence un champ statorique devant le rotor afin que le couple soit produit sans aucun contact mécanique. Étant donné que le collecteur et les balais d'un moteur à courant continu à balais sont remplacés par une commutation électronique, il n'y a aucune perte de balais, aucune poussière de carbone et aucune étincelle. Pour le concepteur, cela change tout l'espace d'optimisation : le rendement s'améliore de 10 à 20 points de pourcentage à puissance comparable, la durée de vie est régie par les roulements et l'isolation plutôt que par l'usure des balais, et le comportement du moteur peut être ajusté en modifiant l'algorithme de contrôle ainsi que la géométrie.
Deux familles de commutation dominent la pratique de conception. La commutation trapézoïdale en six étapes alimente deux phases du moteur à la fois et commute électroniquement l'ensemble sous tension tous les 60 degrés électriques. Il est simple, peu coûteux et parfaitement adapté aux ventilateurs, compresseurs et pompes à vitesse fixe ou légèrement régulés. La commutation sinusoïdale, généralement mise en œuvre sous forme de contrôle orienté champ, applique des courants variables dans le temps avec un profil sinusoïdal aux trois phases. Il produit un couple plus doux, moins de bruit acoustique et un meilleur rendement à charge partielle, c'est pourquoi pratiquement tous les moteurs de ventilateur EC et les moteurs de refroidisseur d'air modernes utilisent une commande sinusoïdale. L'expression « moteur EC » désigne simplement un moteur à courant continu sans balais dont l'électronique est intégrée dans le boîtier du moteur ; vous entendrez les termes « BLDC » et « EC » utilisés de manière interchangeable, la différence étant l'accent plutôt que le matériel.
| Technologie moteur | Déplacement | Efficacité relative | Entretien | Complexité du contrôle | Application typique |
|---|---|---|---|---|---|
| CC brossé | Brosses mécaniques | Moyen | Remplacement de la brosse | Très simple | Outils électriques, démarreurs |
| induction CA | Glissement de fréquence du secteur | Moyen-low at partial load | Faible | Simple pour vitesse fixe | Pompes, ventilateurs, compresseurs |
| BLDC / CE | Onduleur électronique | Élevé sur toute la plage de charge | Très faible | Nécessite un contrôleur | Moteurs de ventilateur, refroidisseurs d'air, auxiliaires EV, entraînements de précision |
Cette comparaison est importante car l'électronique de commande utilisée pour un moteur BLDC n'est pas un accessoire boulonné par la suite. Ils définissent la contrainte de tension sur l'isolation de l'enroulement, la forme d'onde du courant qui chauffe le cuivre, l'ondulation du couple qui atteint la charge et les modes de défaillance auxquels le moteur doit survivre. Par conséquent, la conception du moteur et celle du variateur doivent être développées ensemble. Un moteur optimisé pour un fonctionnement en six étapes aura une forme trapézoïdale de contre-EMF ; un moteur destiné au contrôle orienté champ doit avoir une forme sinusoïdale de force contre-électromotrice, qui est établie par la largeur de l'arc magnétique et le modèle de magnétisation. Essayer de forcer une conception d'enroulement à servir les deux stratégies aboutit à du bruit, des vibrations ou une perte de puissance inutile.
Définir les exigences et les spécifications de conception
Le premier livrable de conception n’est pas un modèle tridimensionnel ; c'est une spécification écrite. Une spécification complète fixe la fenêtre de fonctionnement suffisamment étroitement pour qu'un fabricant de moteurs puisse citer une étude de faisabilité, proposer une combinaison d'emplacement et de pôle et estimer le coût sans poser neuf questions de clarification au client. Dans les revues techniques effectuées chez Jiangxin Motor, les projets qui avancent le plus rapidement sont ceux qui arrivent avec une fiche technique courte mais complète : tension nominale, plage de vitesse, couple, rapport cyclique, enveloppe, température ambiante, objectif de bruit et efficacité cible.
- Tension nominale et tolérance : un système de batterie a une large plage (par exemple 10,5 V à 13,8 V pour un 12 V nominal) tandis qu'une alimentation secteur redressée a une bande plus étroite ; l'enroulement et le contrôleur doivent tous deux survivre à la limite supérieure.
- Puissance de sortie nominale ou couple et vitesse continus : indiquez lequel est fixé au point de conception, car un ventilateur évalué en puissance se comporte complètement différemment d'un convoyeur évalué en couple.
- Plage de vitesse : un ventilateur peut avoir besoin d'un contrôle de vitesse de 30 % à 100 %, ce qui modifie la force contre-électromotrice minimale qu'un contrôleur sans capteur peut mesurer.
- Cycle de service : le service continu (S1) est la valeur par défaut pour les ventilateurs ; un actionneur ou un moulin à café peut être intermittent (S2 ou S3) et peut tolérer une densité de courant beaucoup plus élevée.
- Enveloppe mécanique et interface d'arbre : diamètre maximum, longueur de pile, extension d'arbre, ajustement par pression ou rainure de clavette et modèle d'alésage de montage.
- Environnement ambiant : température, humidité, poussière et gaz corrosifs ; un moteur de ventilateur d'étable est confronté à l'ammoniac et à des lavages fréquents, tandis qu'un refroidisseur d'air par évaporation est confronté à une humidité élevée et à de l'eau de condensation.
- Limite de bruit acoustique en dB(A) à un mètre, mesurée dans le conduit ou le boîtier lui-même.
- Objectif d'efficacité au point nominal et, pour les produits à vitesse variable, aux points représentatifs de charge partielle.
- Durée de vie et fiabilité attendues, généralement exprimées en heures de fonctionnement (10 000 h, 20 000 h) ou en nombre de démarrages.
- Normes applicables : sécurité des produits, CEM, classe d'isolation et critères d'approbation internes du client.
| Paramètre | Valeur cible | Note de conception |
|---|---|---|
| Tension nominale | 220 V AC redressé, environ 310 V DC | La tension du bus détermine le nombre de tours |
| Puissance de sortie nominale | 150 W | À la vitesse nominale aérodynamique |
| Vitesse nominale | 1 350 tr/min | Réglable de 400 à 1 400 tr/min |
| Couple continu | 1,0 N·m | Correspond à 150 W à 1 350 tr/min |
| Couple maximal | 1,5 N·m pendant 10 s | Pour la récupération des creux de grille et du décrochage |
| Efficacité | 82 % minimum au point nominal | Moteur mesuré plus contrôleur |
| Classe d'isolation | Classe B, 130 °C | Ambiante 40 °C, augmentation de 90 K |
| Bruit | Maximum 55 dB(A) à 1 m | Dans un conduit d'air libre |
| Classe de protection | IP44 | Gouttes d'eau et de particules |
Le type de charge détermine principalement l’enveloppe de couple. Un ventilateur centrifuge suit des lois d'affinité : le débit est proportionnel à la vitesse, la pression à la vitesse au carré et la puissance de l'arbre à la vitesse au cube. La demande de couple moteur augmente donc avec le carré de la vitesse. À mi-vitesse, un ventilateur ne nécessite qu'environ un quart de son couple nominal ; à grande vitesse, le couple résistant est à son maximum. En revanche, une pompe volumétrique ou un convoyeur exige un couple constant sur toute la plage de vitesse, le moteur doit donc être conçu pour un courant élevé à faible vitesse. Cette seule distinction modifie la conception thermique, le volume de l’aimant et la stratégie de contrôle.
Écrivez la spécification avant le premier fichier CAO et verrouillez-la avec une signature. Dans le flux de développement de produits de Jiangxin Motor, chaque commande d'échantillon BLDC est vérifiée par rapport à un formulaire de spécifications avant la publication du calendrier de bobinage. Si un paramètre tel que la température ambiante est manquant, l'échantillon est construit selon des hypothèses arbitraires et le test de qualification échoue plus tard.
Choisissez la topologie du moteur
La première décision architecturale se situe entre une disposition à rotor interne et une disposition à rotor externe. La conclusion de plusieurs décennies de développement de moteurs d’appareils est claire : pour les ventilateurs, les refroidisseurs d’air et les soufflantes à entraînement direct, un moteur BLDC à rotor externe est presque toujours le meilleur choix. Pour les charges couplées à un arbre qui fonctionnent à grande vitesse ou nécessitent une faible inertie du rotor, un moteur à rotor interne reste le bon choix.
Un moteur à rotor externe a le stator au centre et les aimants permanents collés ou montés à l'intérieur d'un rotor en forme de coupe qui tourne autour du stator. La coupelle peut être étendue axialement pour supporter directement la pale du ventilateur, éliminant ainsi les courroies, les poulies et les boîtes de vitesses. Le plus grand diamètre du rotor augmente le bras de levier sur lequel agit la contrainte de cisaillement électromagnétique, de sorte qu'un couple donné est obtenu avec moins de volume magnétique et une charge magnétique inférieure. Puisque la masse en rotation se trouve à l’extérieur, le moteur se comporte naturellement comme un volant d’inertie, qui adoucit les pulsations de couple d’une charge de ventilateur plutôt que de les amplifier.
- Avantage du rotor externe : intégration du moyeu de ventilateur à entraînement direct, densité de couple élevée à basse vitesse, longueur axiale courte et action naturelle de déplacement de l'air de la surface du rotor.
- Limitation du rotor externe : moment d'inertie plus élevé, refroidissement moins pratique du stator à travers l'arbre et procédure d'équilibrage plus complexe pour les grands diamètres.
- Avantage du rotor interne : faible inertie du rotor, couplage facile à une broche ou à une courroie et étanchéité plus simple autour d'un petit arbre.
- Limitation du rotor interne : nécessite une boîte de vitesses ou une courroie pour les charges de ventilateur à basse vitesse, et un ensemble axial plus long pour le même couple.
Une fois la topologie fixée, la combinaison emplacement/pôle constitue le deuxième choix le plus fondamental. Pour les petits moteurs BLDC à rotor externe, les stators triphasés avec des enroulements concentrés dominent : chaque dent du stator porte une bobine, il n'y a pas de surplomb d'enroulement entre les pôles et les bobines peuvent être enroulées sur des bobines par des machines automatiques. Les deux combinaisons les plus utilisées sont 12 emplacements avec 10 pôles de rotor (12S10P) et 12 emplacements avec 14 pôles de rotor (12S14P). Les deux produisent une forme d'onde riche en harmoniques bien adaptée au contrôle en six étapes ou orienté champ, et les deux donnent un multiple commun élevé entre les fentes et les pôles, ce qui divise le couple d'engrenage en plusieurs petits événements plutôt qu'en un seul grand. Une combinaison à 9 emplacements et 6 pôles est parfois utilisée pour de très petits moteurs car elle nécessite moins de cuivre, mais elle a une attraction magnétique déséquilibrée plus élevée et pardonne moins l'asymétrie de fabrication.
Pour les ventilateurs, choisissez un nombre de pôles qui maintient la fréquence électrique dans une plage confortable. A 1 400 tr/min, un moteur à 10 pôles a une fréquence électrique d'environ 117 Hz ; un moteur 14 pôles environ 163 Hz. Une fréquence électrique plus élevée signifie davantage de pertes de noyau dans les tôles du stator et davantage d'événements de commutation par tour dans le contrôleur. Un nombre de pôles très élevé doit donc être évité pour les conceptions à grande vitesse. À l’inverse, un nombre insuffisant de pôles oblige un fer arrière plus épais à transporter le flux du rotor.
La gamme de moteurs de refroidisseur d'air BLDC à rotor externe de Jiangxin est un exemple d'approche à rotor externe à l'échelle de la production. La taille du cadre de 149 mm est construite sous la forme d'un stator à 12 emplacements avec un rotor en forme de coupe conçu pour correspondre à la turbine d'un refroidisseur par évaporation, et il est disponible par étapes de puissance de 600 W à 850 W à 220 V.
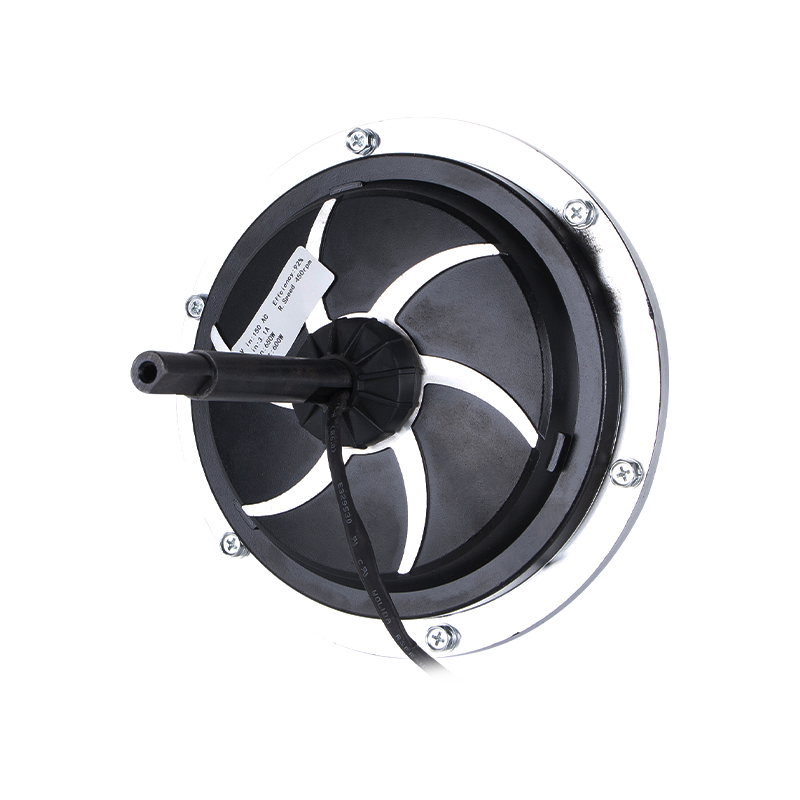 Moteur de refroidisseur d'air BLDC à rotor externe Jiangxin DC149 220 V 850 W Ce moteur à rotor externe à l'échelle de la production entraîne directement les turbines des refroidisseurs par évaporation, offrant jusqu'à 850 W à 220 V avec un rendement élevé et une longue durée de vie, ce qui correspond à la discussion précédente sur les performances des circuits magnétiques dans les grandes applications de déplacement d'air. Voir le produit →
Concevoir le circuit magnétique
Avec la topologie fixe, le circuit magnétique définit le potentiel de couple et d'efficacité. Les choix dominants sont la qualité de l'aimant, l'arc et l'épaisseur du pôle magnétique, la longueur de l'entrefer, la qualité de stratification du stator et la géométrie du trajet du flux.
Sélectionnez la qualité de l'aimant
Le néodyme-fer-bore fritté (NdFeB) est la norme pour la plupart des moteurs BLDC utilitaires, car son produit énergétique maximal, d'environ 35 MGOe (N35) à plus de 50 MGOe (N52), peut produire une densité de flux d'entrefer de 0,8 à 1,1 T dans un stator compact. La température nominale de l'aimant doit correspondre à la température d'enroulement la plus défavorable : les qualités N standard tolèrent environ 80 °C, tandis que les qualités H, SH et UH étendent la plage de fonctionnement à 120 °C, 150 °C et 180 °C respectivement. Les aimants en ferrite sont beaucoup moins chers mais ont un produit énergétique d'un ordre de grandeur inférieur ; ils ne sont utilisés que lorsque la pression des coûts est extrême, que la température ambiante est élevée ou que le diamètre du moteur n'est pas limité.
Définir l'entrefer et l'arc polaire
La densité de flux dans l'entrefer est sélectionnée principalement en fonction du coût et de l'efficacité. Dans un petit ventilateur BLDC, un objectif raisonnable est de 0,6 à 0,85 T dans l'entrefer. L'entrefer lui-même varie de 0,3 mm pour un moteur de 60 mm à 0,8 mm pour un moteur de 200 mm ; un entrefer plus grand réduit le risque de contact rotor-stator en production et réduit le couple d'encoche, mais il oblige davantage de matériau magnétique à établir la même densité de flux. La largeur de l’arc magnétique contrôle la forme de l’onde contre-EMF. Un arc polaire d'environ 120 degrés électriques produit une force contre-électromotrice trapézoïdale adaptée à une commutation en six étapes ; des arcs polaires de 150 à 170 degrés avec une magnétisation graduée produisent une force contre-électromotrice presque sinusoïdale adaptée au contrôle orienté champ.
Minimiser le couple de rouage
Le couple de crémaillère est la nuisance la plus visible lors du fonctionnement d'un ventilateur à basse vitesse. Les aimants préfèrent s'aligner avec les dents du stator, ce qui crée des vibrations, du bruit acoustique et des pulsations de vitesse à bas régime. Trois contre-mesures sont pratiques dans la production de masse. Tout d'abord, choisissez une combinaison d'emplacement et de pôle avec un multiple le plus petit commun élevé, tel que 12S10P ou 12S14P. Deuxièmement, magnétisez les aimants avec une inclinaison ou utilisez des tôles de stator asymétriques. Troisièmement, concevez l'arc polaire légèrement plus grand ou plus petit qu'un nombre entier de pas de fente. Chaque contre-mesure ajoute un faible coût de fabrication, de sorte que la meilleure conception utilise la combinaison fente et pôle pour résoudre la plupart du problème et ajoute une distorsion uniquement lorsque la cible de bruit est sévère.
À ce stade, l’analyse par éléments finis est la norme. Une simulation magnétostatique bidimensionnelle de la section efficace donne la carte de densité de flux, la forme d'onde de la force contre-électromotrice et la valeur du couple d'encoche. Le concepteur doit également calculer le couple maximal théorique à partir du volume du rotor : pour un petit BLDC refroidi par air, la contrainte de cisaillement électromagnétique, qui représente le couple par unité de surface du rotor, se situe entre 10 et 30 kN/m². Si le couple cible nécessite une contrainte de cisaillement au-delà de cette plage, le moteur a besoin de plus de matériau magnétique, d'un meilleur refroidissement ou d'un châssis plus grand.
Concevoir le stator et le bobinage
L'enroulement est l'endroit où les spécifications électriques deviennent du cuivre et de l'isolation. Le noyau du stator est constitué de tôles d'acier électrique non orientées d'épaisseurs de 0,35 à 0,5 mm. Les qualités telles que 50JN470 ou 50JN600 sont typiques pour les moteurs d'appareils ; Un acier plus fin de 0,35 mm réduit les pertes de fer à haute fréquence électrique mais coûte plus cher en estampage et en empilage. Les revêtements de stratification doivent résister à la température de durcissement de la résine de bobinage ; le revêtement isolant standard C5 est suffisant jusqu'à 200 °C pour de courts intervalles.
Le nombre de tours est le paramètre de remontage le plus important. Il définit la constante de tension, c'est-à-dire la quantité de contre-EMF générée par le moteur à une vitesse donnée. Un nombre élevé de tours produit une constante de tension élevée, ce qui est bon pour le couple à basse vitesse mais limite la vitesse maximale car la force contre-électromotrice se rapproche de la tension du bus. Un faible nombre de tours produit une faible constante de tension, ce qui permet une vitesse élevée mais force un courant élevé pour un couple donné et produit des pertes élevées.
Pour une estimation de premier ordre, réglez le pic de contre-EMF ligne à ligne au point de fonctionnement continu à environ 80 % à 90 % de la tension du bus CC lors de l'utilisation d'une commutation en six étapes, en laissant la tension restante pour la chute de résistance de l'enroulement et la chute de l'onduleur. Pour le contrôle orienté champ sinusoïdal, la relation dépend de la profondeur de modulation, mais le même principe s'applique : la force contre-électromotrice totale plus la chute résistive à la vitesse maximale doivent rester inférieures à la plage de sortie linéaire du variateur. En pratique, les concepteurs BLDC calculent la constante de contre-EMF à partir du modèle par éléments finis, construisent un prototype, le font tourner à une vitesse connue et mesurent la tension ; le nombre de tours est alors mis à l'échelle inversement au carré du rapport des diamètres si le cadre doit être modifié.
La sélection du calibre du fil découle de la densité de courant. Pour un moteur de ventilateur à refroidissement naturel avec service continu, maintenez la densité de courant efficace dans la plage de 4 à 6 A/mm². Si le moteur est intégré dans un conduit où le flux d'air passe au-dessus du boîtier, comme un refroidisseur d'air par évaporation ou un ventilateur EC, 6 à 8 A/mm² sont pratiques ; le service intermittent permet jusqu'à 10 A/mm² pendant de courtes périodes. À titre d'exemple, un moteur de 150 W avec un bus de 310 V consommant un courant de phase efficace d'environ 0,7 A aurait besoin d'environ 0,17 mm² de cuivre par tour pour une densité de courant de 4,5 A/mm², soit environ 25 AWG. Des fils toronnés ou parallèles sont utilisés lorsqu'un seul brin devient trop rigide ou trop épais pour être enroulé sur une petite dent.
Les connexions étoile et triangle se comportent différemment. La connexion en étoile (étoile) est standard pour les enroulements BLDC triphasés : la tension de phase est plus faible, la contrainte d'isolation est plus faible et les courants de troisième harmonique qui circulent dans un enroulement en triangle sont éliminés. Les enroulements delta sont rares dans les moteurs de ventilateur BLDC précisément parce qu'ils génèrent des courants harmoniques de circulation qui ajoutent des pertes et de la chaleur sans contribuer au couple. Sauf raison spécifique, l'enroulement doit être une conception triphasée connectée en étoile.
Le facteur de remplissage du cuivre, le rapport entre la section transversale du cuivre et la surface totale de l'emplacement, a un effet important sur l'efficacité. Les bobines concentrées à enroulement aléatoire atteignent 0,4 à 0,5 ; les bobines bobinées avec fil préformé peuvent atteindre 0,5 à 0,6. Un facteur de remplissage plus élevé réduit la résistance du bobinage et donc la perte de cuivre, mais nécessite un fil plus dur et un équipement de bobinage plus coûteux. Le concepteur doit vérifier si le coût du remplissage premium est justifié par l'objectif d'efficacité ; si l'objectif est modeste, une canette plus simple à aiguille avec un remplissage de 0,45 peut suffire.
Concevoir le rotor et l'ensemble mécanique
Le rotor porte les aimants et délivre le couple à l'arbre ou au moyeu. Dans un moteur à rotor externe, le rotor est une coupelle en acier étiré ou usiné remplissant trois fonctions : il forme le chemin de retour magnétique, il retient les aimants et il porte la pale du ventilateur ou l'interface d'accouplement. L'épaisseur de l'acier dans le chemin magnétique, le fer arrière, doit être suffisante pour conduire le flux magnétique sans saturation. Pour un rotor 10 pôles d'environ 130 mm de diamètre avec des aimants N35, un fer arrière de 4 à 6 mm maintient la densité de flux à environ 1,5 T, proche de la limite de saturation de l'acier électrique. Un fer arrière plus épais ajoute du poids, de l'inertie et du coût des matériaux.
Les aimants montés en surface sont maintenus sur l'alésage interne de la coupelle du rotor par un adhésif structurel. Pour les applications de ventilateur avec des vitesses de pointe modérées, la rétention d'adhésif est normalement suffisante. Pour des vitesses plus élevées, un manchon de retenue en acier inoxydable ou une bande en fibre de carbone résiste à l'expansion centrifuge des aimants. La magnétisation post-assemblage dans un montage dédié est la méthode de production en série privilégiée car elle évite la manipulation de composants magnétisés et garantit la synchronisation magnétique.
La disposition des roulements détermine la durée de vie, le bruit et le prix. Les roulements à billes sont utilisés lorsque la charge axiale ou la durée de vie prévue dépasse ce que les roulements à manchon peuvent fournir ; ils survivent également à des températures ambiantes plus élevées car ils libèrent mieux la chaleur à travers la bague extérieure. Les paliers lisses sont intéressants dans les moteurs de ventilateur à faible coût où l'arbre est vertical ou la charge axiale est négligeable, mais leur durée de vie diminue fortement avec la température et la contamination. Pour un moteur destiné à fonctionner 20 000 heures dans un refroidisseur d'air dans un environnement poussiéreux, spécifiez des roulements à billes étanches avec de la graisse à vie.
L'équilibre mécanique est particulièrement critique dans les rotors externes de grand diamètre. Un rotor déséquilibré produit des vibrations à la fréquence de rotation, qui sont transmises à la pale du ventilateur et deviennent un bruit audible. Pour les petits moteurs de ventilateur, la qualité d'équilibrage ISO 1940 G6.3 est communément acceptée ; pour les produits résidentiels silencieux, le grade G2.5 est spécifié. L'équilibrage dynamique dans deux plans est une opération standard de production pour les rotors dont la largeur est supérieure à 20% de leur diamètre.
Enfin, l'arbre et l'interface de montage doivent respecter le processus d'assemblage réel. Les arbres droits avec une coupe en D sont facilement enfoncés dans le moyeu du ventilateur ; les arbres avec une rainure de clavette concentrent les contraintes et nécessitent un ajustement serré par clavette pour les accouplements de ventilateurs. Les brides de montage doivent être conçues autour du modèle d'alésage du boîtier de l'appareil final, car tout adaptateur ajoute de la longueur axiale et du coût. Le concepteur doit spécifier les tolérances de concentricité et de circularité entre l'arbre, la coupelle du rotor et l'alésage du stator ; un budget dimensionnel typique pour un petit moteur de ventilateur est de 0,02 mm de faux-rond radial entre l'arbre et l'alésage du stator et de 0,05 mm de faux-rond sur la face axiale.
Concevoir l'électronique de commutation et d'entraînement
Aucun moteur BLDC n'est complet sans son électronique d'entraînement. Le contrôleur effectue la commutation, contrôle la vitesse et protège le moteur. Le moteur et le contrôleur doivent être conçus comme un système unique car le contrôleur définit la contrainte de tension, la forme d'onde du courant et les limites de sécurité.
Choisissez le schéma de déplacement
La méthode de commutation la plus économique reste la commutation par blocs en six étapes avec des capteurs Hall. Trois dispositifs de commutation à effet Hall sont placés sur le stator à exactement 120 degrés électriques d'espacement ; ils détectent les pôles magnétiques du rotor et déclenchent les six événements de commutation de l'onduleur par période électrique. Les capteurs à effet Hall simplifient le démarrage et fonctionnent de manière fiable à l'arrêt, ce qui est important pour les applications qui doivent démarrer sous charge. La pénalité en termes de coût est de trois capteurs plus un petit anneau magnétique, ce qui est négligeable dans la nomenclature totale mais ajoute des étapes d'assemblage.
La commutation sans capteur en six étapes supprime les capteurs Hall et estime la position du rotor à partir des passages par zéro de la force contre-électromotrice. Le moteur n'a alors besoin que de trois fils et d'un contrôleur, une architecture de produit très propre pour les moteurs scellés ou en pot. L’inconvénient est que la force électromagnétique inverse n’existe pas à l’arrêt ; le contrôleur utilise une impulsion d'alignement pour amener le rotor dans une position connue, puis exécute une rampe d'accélération en boucle ouverte jusqu'à ce que la force contre-électromotrice soit mesurable. La commande sans capteur est le choix standard pour les moteurs de ventilateur qui démarrent toujours sans charge.
Pour les applications exigeant un très faible bruit et une ondulation à vitesse nulle, le contrôle orienté champ est la meilleure solution. La commande orientée champ régule les composantes orthogonales du courant statorique pour maintenir les courants de phase sinusoïdaux par rapport à l'angle du rotor. Il élimine les pulsations de couple en six étapes, réduit le bruit acoustique et améliore l'efficacité à charge partielle. Le coût de mise en œuvre est un microcontrôleur plus rapide et une détection de courant haute résolution sur les lignes de phase.
Construire l'onduleur et la protection
L'étage onduleur est un pont complet triphasé. Pour les moteurs jusqu'à environ 1 kW à la tension secteur, les MOSFET sont le dispositif de commutation dominant ; au-delà, les IGBT deviennent attractifs. La fréquence de commutation doit être réglée à au moins 16 à 20 kHz, au-dessus de la plage audible, pour éviter le gémissement métallique provoqué par la porteuse PWM. Un condensateur en céramique ou à film sur le bus CC absorbe l'ondulation de commutation ; un condensateur électrolytique fournit le temps de maintien du bus. Le contrôleur doit surveiller la tension du bus CC, les courants de phase et la température de l'enroulement, et mettre en œuvre un verrouillage en cas de sous-tension, un déclenchement en cas de surintensité et une coupure en cas de surchauffe. Pour les ventilateurs dont le rotor est bloqué, le contrôleur doit détecter la condition et réessayer après un court délai plutôt que de brûler l'enroulement.
Toutes ces fonctions résident sur un tableau de commande qui finit par faire partie du boîtier du moteur, ce qui signifie que la conception thermique du contrôleur appartient au même budget que les pertes du moteur. Les résistances thermiques jonction-boîtier MOSFET et boîtier-ambiant, la zone en cuivre du PCB et le mouvement de l'air au-dessus de la carte de commande doivent tous être vérifiés par test. Une erreur courante consiste à concevoir un moteur extrêmement efficace et un contrôleur qui dissipe 15 W dans un petit boîtier étanche ; le système combiné échoue alors à la qualification de température.
Si vous n'êtes pas familier avec les détails du séquençage de commutation et de la stratégie PWM, une brève introduction au fonctionnement d'un contrôleur de moteur BLDC est utile avant de s'engager dans une architecture électronique ; la méthode de contrôle affecte directement les spécifications du moteur.
La gamme de moteurs de ventilateur Jiangxin EC est un exemple de production de cette conception intégrée : la carte de commande électronique, le stator triphasé et le rotor sont emballés dans un seul boîtier, de sorte que le client câble uniquement l'alimentation et reçoit un moteur à vitesse variable prêt pour une entrée de commande.
 Moteur de ventilateur EC Jiangxin ECF-155-10 380 V 2200 W Un moteur de ventilateur EC intégré haute puissance avec protections intégrées et large tolérance de tension, adapté au CVC et à la ventilation industrielle. Sa conception compacte souligne l'importance de la gestion thermique et de la fiabilité dans les systèmes de ventilateurs à vitesse variable. Voir le produit →
Conception pour la gestion thermique
La gestion thermique, et non les performances électriques, est la raison pour laquelle la plupart des prototypes BLDC nécessitent une deuxième itération. La limite de température de l'enroulement est la contrainte stricte : la classe d'isolation définit la température totale maximale autorisée, qui pour la classe B est de 130 °C, la classe F de 155 °C et la classe H de 180 °C. Avec une température ambiante de 40 °C, un moteur de classe B peut monter de 90 K au point chaud du bobinage. Si l’augmentation de température prévue s’approche de cette limite, le moteur doit être repensé avec une densité de perte plus faible plutôt que simplement doté d’un ventilateur extérieur plus grand.
Les pertes disponibles pour la conversion en chaleur sont la perte de cuivre provenant de la résistance de l'enroulement, la perte de fer dans les tôles du stator, la perte par frottement et par dérive des roulements et du rotor, ainsi que la perte de commutation et de conduction du contrôleur. À basse vitesse et à couple élevé, la perte de cuivre domine ; à grande vitesse avec une charge légère, la perte fer et la perte de commutation dominent. La carte d'efficacité sur la plage de fonctionnement doit être calculée et mesurée aux points de conception, car le point nominal à lui seul ne révèle pas de goulot d'étranglement thermique à vitesse partielle.
La chaleur quitte un moteur BLDC par conduction à travers le noyau du stator vers le boîtier et par convection depuis les surfaces extérieures. Dans un moteur de ventilateur à rotor externe, la coupelle du rotor déplace de l'air, de sorte que le coefficient de convection naturelle à la surface du rotor est nettement plus élevé que pour une enceinte statique. Cela crée une boucle de conception favorable : plus la vitesse est élevée, plus le refroidissement est fort, ce qui compense en partie les pertes de fer et de commutation plus élevées à haute vitesse. Néanmoins, les bobines du stator sont enfouies dans une couche d'acier et de résine de bobinage, le goulot d'étranglement est donc la chute de température du cuivre vers le boîtier. Un bon contact thermique entre la pile de stator et le boîtier est plus précieux qu'un épais dissipateur thermique en aluminium sur le support ; utilisez une résine à haute conductivité thermique ou un boîtier rétractable lorsque le budget le permet.
Quantifiez le chemin thermique plutôt que de deviner. Mesurez la température de l'enroulement avec des thermocouples intégrés dans les spires des extrémités de la bobine, ou avec une méthode basée sur la résistance, en cartographiant l'augmentation de température au point nominal, au point de surcharge et au point de vitesse minimale où l'auto-refroidissement est le plus faible. Les caméras infrarouges sont utiles pour identifier les points chauds locaux dans l'onduleur et les tôles, mais elles ne peuvent pas voir le point chaud du bobinage à l'intérieur du stator ; un thermocouple est la méthode de référence.
Pour les équipements extérieurs tels que les refroidisseurs d'air par évaporation et les ventilateurs de poulailler, la température ambiante estivale peut approcher 45 °C à 55 °C selon les régions, et le moteur peut être monté directement dans le flux d'air. Préciser la température ambiante dans le contrat de marché ; la différence entre une spécification ambiante de 40 °C et de 50 °C modifie la qualité de l'aimant et le facteur de remplissage en cuivre requis, et modifie donc le prix.
Prototyper, tester et valider
Un moteur BLDC qui n'existe qu'en simulation n'a aucune valeur. Un prototype physique doit être construit tôt, instrumenté et mesuré. Le plan de développement devrait réserver deux à quatre cycles d'itération, car le premier prototype ne répond presque jamais en même temps aux spécifications complètes.
- Résistance d'enroulement et inductance de phase : mesurer avec un compteur LCR à 1 kHz ; les valeurs doivent correspondre au calcul à 10 % près, sinon le facteur de remplissage ou le nombre de tours est désactivé.
- Forme d'onde Back-EMF : faites tourner le rotor avec un moteur d'entraînement à une vitesse fixe et enregistrez la tension ligne à ligne ; vérifiez l'amplitude maximale et la forme de l'onde, trapézoïdale pour un contrôle en six étapes et sinusoïdale pour un contrôle orienté champ.
- Test à vide : faites tourner le moteur avec son contrôleur et mesurez le courant et la vitesse à vide ; la différence entre la vitesse à vide et la vitesse nominale indique les performances magnétiques.
- Performances de charge : couplez le moteur à un dynamomètre et enregistrez le couple, la vitesse, la puissance d'entrée, la puissance de sortie et l'efficacité sur toute la plage de charge.
- Carte d'efficacité : une carte de la vitesse et du couple, utilisée pour valider les paramètres du contrôleur tels que l'angle d'avance et les boucles de courant, et pour confirmer l'objectif de charge partielle.
- Élévation de température : appliquer la charge nominale dans la chambre ambiante prévue ; enregistrer la température de l'enroulement jusqu'à l'état stable, avec un critère de réussite d'au moins 15 K en dessous de la limite d'isolation pour un service continu.
- Bruit et vibration : mesurez le bruit acoustique dans le conduit réel à un mètre et exécutez une transformée de Fourier rapide pour séparer le bruit électromagnétique (harmoniques de fréquence électrique et fréquence de passage des fentes) du bruit mécanique (roulement et déséquilibre).
- Test d'isolation : effectuez un test de potentiel élevé d'environ deux fois la tension nominale plus 1 000 V CA pendant une minute ; vérifier la résistance d'isolement avec un mégohmmètre.
- Fiabilité : un fonctionnement continu de 1 000 à 2 000 heures à charge nominale, avec mesure périodique de la puissance d'entrée, vérifie la stabilité des aimants, des adhésifs et des roulements.
Les données de test doivent être comparées aux spécifications lors d'une revue de conception écrite. Lancer un lot de production sur la base des performances d'un seul moteur est inacceptable car la tolérance des enroulements, la variance des aimants et les différences de précharge des roulements répartiront les performances. Dans le processus d'approbation des échantillons de Jiangxin Motor, au moins deux ou trois échantillons sont mesurés en fin de ligne, et la valeur médiane plus l'écart doivent rester à l'intérieur de la fenêtre de spécifications.
Les tests de qualification des moteurs de ventilateur doivent également inclure la récupération au décrochage, la mesure du courant de rotor bloqué, les creux et surtensions de tension d'entrée et les cycles de température, car un ventilateur en panne peut surchauffer en quelques secondes. Si le produit cible est vendu dans plusieurs pays, les tests d'isolation et de CEM doivent être répétés pour les normes respectives et les fiches techniques du moteur mises à jour en conséquence.
Tenez compte de la fabrication et des coûts dès le début
Une conception de moteur qui ne peut pas être fabriquée de manière rentable ne quittera jamais le laboratoire. Les facteurs de coûts dans un petit moteur BLDC ne sont pas répartis de manière égale, et les décisions de conception prises dès les premières étapes ont une influence démesurée.
| Élément de coût | Part typique du coût du moteur | Levier de conception ou d’approvisionnement |
|---|---|---|
| Aimant (NdFeB) | 20% à 35% | Choisissez N35 ou N38 au lieu de N42 si le budget de densité de flux le permet ; les petits gains en matière de qualité magnétique sont disproportionnellement coûteux |
| Acier de stratification et emboutissage | 15% à 25% | Choisissez une forme de stratification standard partagée sur plusieurs tailles de cadre ; éviter les prototypes découpés au laser dans la production de masse |
| Enroulement en cuivre | 10% à 15% | Un facteur de remplissage plus élevé nécessite un enroulement automatisé ; un remplissage modéré avec du fil standard réduit le coût de l'équipement |
| Roulements | 8% à 15% | Les roulements à billes sont un facteur de prix ; utiliser des paliers lisses uniquement si l'objectif de durée de vie le permet |
| Electronique du contrôleur | 10% à 20% | Le contrôle en six étapes sans capteur est le contrôle le moins cher ; le contrôle orienté champ ajoute un microcontrôleur et des capteurs de courant |
| Assemblage et tests | 10% à 15% | Concevoir l'insertion de l'aimant pour qu'elle soit adaptée aux supports de presse ; utiliser des stations d'équilibrage automatiques en ligne |
Le coût des aimants est l’endroit le plus simple pour détruire un budget. Les prix du NdFeB fluctuent en fonction de l'offre d'éléments de terres rares, et un moteur qui utilise 20 % de volume d'aimant en plus que nécessaire absorbe une pénalité de coût permanente. Des arcs polaires plus grands améliorent la forme de la force électromagnétique arrière mais consomment un matériau magnétique coûteux ; le gain de couple est linéaire en épaisseur de l'aimant mais il sature rapidement en largeur d'arc. Simuler la sensibilité à l'épaisseur de l'aimant au début du projet ; la différence entre les aimants de 3 mm et 4 mm peut être visuellement préoccupante mais électriquement négligeable, et elle peut décider si le produit atteint son objectif de prix.
L'automatisation du bobinage est la deuxième décision clé. Les enroulements concentrés sur les stators dentés peuvent être enroulés par des machines à enrouler à aiguilles avec une répétabilité élevée. Une conception avec un nombre élevé de tours et un fil fin est lente à enrouler ; réduire les tours en sélectionnant une qualité d'aimant plus élevée est souvent moins cher que de payer une minute d'enroulement supplémentaire par stator. À l’inverse, une conception avec un fil épais qui ne peut pas être enroulé sans brins parallèles peut dégrader le facteur de remplissage ; spécifiez des brins fins parallèles au lieu d'un fil épais lorsque le support de bobine ne peut pas l'accepter.
Les tolérances de fabrication du rotor créent également des pertes de rendement. L'écrasement de l'adhésif magnétique, l'assise inégale de l'aimant et les coupelles de rotor déformées provoquent un déséquilibre et du bruit. La conception doit inclure des éléments de positionnement tels que des faces d'épaulement et des alésages pilotes dans la coupelle du rotor, gardant la tolérance dimensionnelle cohérente entre l'alésage du stator et l'alésage du rotor. Enfin, chaque moteur complet est testé en fin de ligne ; le plan de test doit faire partie de la chaîne de production et non être réfléchi après coup dans un laboratoire séparé. Les stations de test automatisées mesurent la résistance des enroulements, l'isolation, le courant à vide et la réponse à la charge nominale, et trient les unités qui ne correspondent pas à la fenêtre de spécifications avant d'atteindre le client.
Travaillez avec un fabricant de moteurs BLDC expérimenté
Tous les projets ne justifient pas la construction d’un laboratoire interne de développement de moteurs. Le croisement économique est déterminé par le volume, les délais et la compétence interne. Une entreprise produisant 10 000 ventilateurs par an récupérera rarement le coût d’une licence d’éléments finis, d’un dynamomètre, d’un dispositif magnétisant et le temps d’ingénierie nécessaire pour amener un moteur du concept à la production. Un constructeur de moteurs expérimenté peut transformer une spécification directement en prototype, et c'est exactement ainsi que la plupart des petits et moyens fabricants d'équipements commercialisent les produits BLDC.
Jiangxin Motor Technology, opérant depuis son usine de Shengzhou, dans le Zhejiang, est l'un de ces partenaires de fabrication. L'entreprise développe et construit des moteurs et des micromoteurs à courant alternatif et continu, a passé la certification du système de gestion de la qualité ISO 9001 et exporte ses produits dans plus de 60 pays. Son portefeuille de produits comprend des moteurs de refroidisseur d'air BLDC à rotor externe, des moteurs de ventilateur EC, des moteurs de ventilateur pour étables, des moteurs de ventilateur en plastique renforcé de verre et des moteurs de bétonnière, ce qui signifie que l'équipe d'ingénierie a déjà optimisé les combinaisons d'emplacements et de pôles et les paramètres de contrôle pour des applications très proches d'un ventilateur ou d'un produit de déplacement d'air typique. Le moteur du refroidisseur d'air BLDC à rotor externe et cadre de 198 mm Jiangxin, par exemple, délivre 1 500 W à 220 V et est utilisé dans de grands refroidisseurs par évaporation, montrant comment une plate-forme de conception établie peut être développée plutôt que réinventée.
 Moteur de refroidisseur d'air BLDC à rotor externe Jiangxin DC198 220 V 1500 W Un moteur BLDC à rotor externe robuste d'une puissance nominale de 1 500 W pour les grands refroidisseurs par évaporation et les systèmes de ventilation, avec une isolation de classe F et une protection IP54. Il illustre une plate-forme de conception évolutive lors du briefing des fabricants sur les projets BLDC. Voir le produit →
Lorsque vous briefez un fabricant pour un projet de conception BLDC, fournissez les éléments suivants dans la demande initiale :
- Le profil de charge : couple en fonction de la vitesse, du cycle de service et de tout événement de surcharge.
- L'entrée électrique : tension du bus CC ou tension et fréquence du secteur.
- L'enveloppe mécanique : diamètre maximum, longueur de pile, dimensions de l'arbre, modèle de montage et interface du moyeu du ventilateur ou de la roue.
- L'environnement : plage de température ambiante, humidité, poussière, exposition aux produits chimiques et si le moteur est scellé ou ventilé.
- Les objectifs qui comptent le plus : l'efficacité, le bruit, la durée de vie ou le premier coût. Classez-les, car un moteur ne peut pas maximiser les quatre à la fois.
- Les normes auxquelles le produit final doit répondre, y compris les directives de sécurité et CEM.
La réponse du fabricant à ce dossier doit inclure une déclaration de faisabilité, une proposition de combinaison d'emplacements et de pôles, les valeurs de performances prévues au point nominal, les dimensions estimées, un concept de refroidissement et un calendrier de développement. Dans le processus Jiangxin, l'étape suivante est une revue de conception entre l'équipe d'ingénierie du client et le personnel de développement de l'usine de moteurs, où la qualité de l'aimant, les tours d'enroulement, la stratégie du contrôleur et les échantillons de fiabilité sont convenus par écrit. Ce n'est qu'après cet examen que l'usine publie le programme de bobinage et commence l'outillage. Cette porte collaborative évite la forme d'ambiguïté la plus coûteuse, la différence entre ce que croit le service marketing du client et ce que le moteur peut physiquement fournir.
Si vous disposez d'une spécification préliminaire, le moyen le plus rapide d'avancer est de discuter du profil de charge et de l'enveloppe avec le service d'ingénierie de l'usine via le canal de contact ; même un croquis approximatif de la courbe du ventilateur aide les concepteurs à identifier la bonne première itération.
La conception réussie du moteur BLDC n’est pas le produit d’une seule idée ; c'est le résultat accumulé de décisions disciplinées à chaque étape de la boucle : spécification, topologie, circuit magnétique, bobinage, commutation, gestion thermique, validation et fabrication. La spécification limite les performances réalisables. La topologie définit l'architecture physique. Le circuit magnétique et l'enroulement définissent l'efficacité et le couple. Le contrôleur décide du bruit, du comportement au démarrage et de la protection, et le processus de production détermine la répétabilité et le coût. Chaque discipline peut être réduite à un ensemble gérable de choix, et chaque choix peut être vérifié par rapport aux spécifications écrites. Un constructeur de moteurs expérimenté dans la production en série peut réduire le cycle de développement de deux ans en quelques mois, car les modes de défaillance, les limites de test et les tolérances de fabrication sont déjà connus. Utilisez la fiche technique, utilisez les portes de test et faites appel à un partenaire de production suffisamment tôt pour rendre la conception réalisable à partir du premier prototype.
Connexes Produits
-
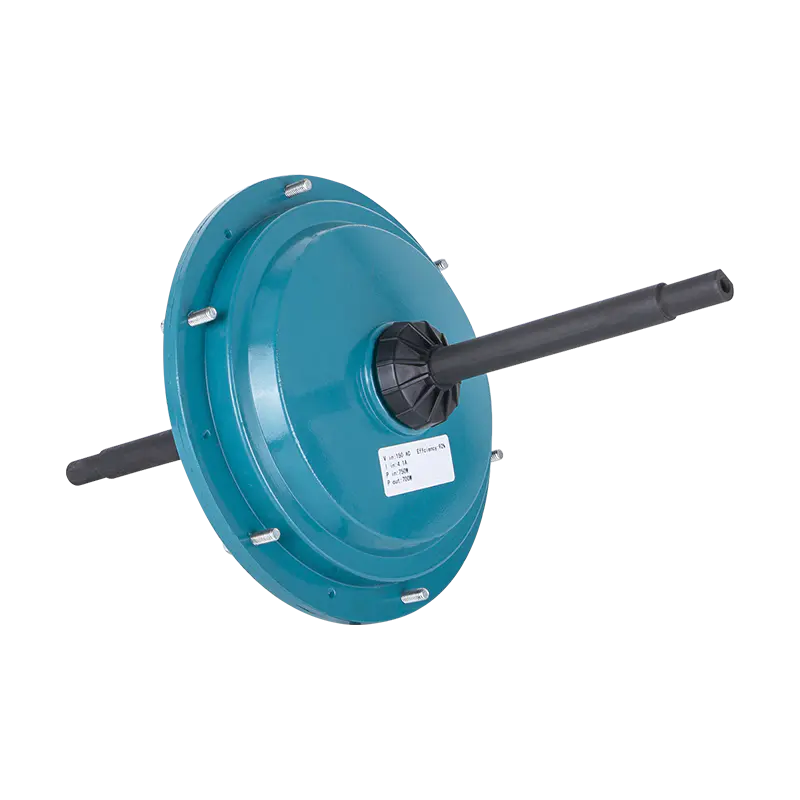 Moteur de refroidisseur d'air externe BLDC DC149 220V/700W
-
 Mini moteur de mélangeur de ciment YY71-2 230V 500W
-
 Moteur de refroidisseur d'air externe BLDC DC144 220V 600W
-
 Moteur de refroidisseur d'air externe BLDC DC144 220V 600W
-
 Moteur de refroidisseur d'air externe BLDC DC149 220V 850W
-
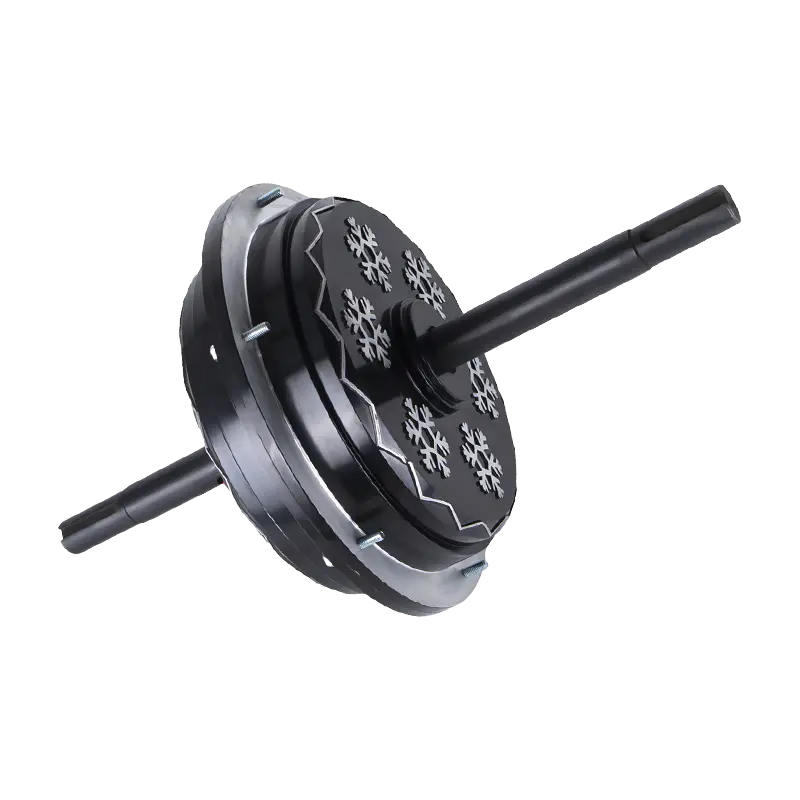 Moteur de refroidisseur d'air externe BLDC DC198 220V 1500W
 Prêt à personnaliser
Vos produits automobiles ?
Nous sommes des fabricants de moteurs professionnels, fournissant une puissance puissante, stable et efficace des noyaux pour toutes les industries grâce à un savoir-faire de précision et à l’innovation.
Contactez-nous
-
 Mobile:+86 13575536911
-
 Tel:+86 18357538240
-
 WhatsApp :+8618357538240
-
 Email:betty@dbjxmotor.com
-
 Adresse de l'entreprise
Copyright© by Shengzhou Jiangxin Motor Technology Co., Ltd. Tous droits réservés.
Fabricants de moteurs de ventilateur industriels en gros