N° 8, route Duxiu San, ville de Ganlin, ville de Shengzhou, ville de Shaoxing, province du Zhejiang, Chine
Catégorie Actualités
Catégorie de produit
FEM arrière d'un moteur BLDC : comment le calculer à partir de la vitesse, du Kv et du flux
Un moteur de ventilateur BLDC de 48 V tourne à 3 000 tr/min et l'oscilloscope affiche une forme d'onde ligne à ligne de crête de 30 V. Le seuil de passage à zéro sans capteur du contrôleur est réglé près de la moitié du bus CC. Le moteur démarrera-t-il de manière fiable et la tension mesurée est-elle réellement la force contre-électromotrice ? La réponse dépend de la façon dont la constante de force contre-électromotrice est définie, si la valeur est étape ou ligne à ligne et si elle est crête ou RMS. Des définitions erronées peuvent transformer un simple calcul en un mauvais réglage du contrôleur ou en un ordre de moteur incompatible.
La réponse courte est : calculez la FEM à partir de E = Ké × ω , où Ké est la constante de force contre-électromotrice et ω est la vitesse angulaire mécanique. Utilisez la même base de étape/ligne et de crête/RMS que la constante. Si seul Kv est disponible, convertissez-le d'abord. Si le moteur est déjà sur le banc, mesurez la forme d'onde et calculez Ke à partir d'une vitesse connue. Les sections ci-dessous présentent chaque méthode, les conversions d'unités qui provoquent le plus d'erreurs et les vérifications à effectuer avant l'émission d'un bon de commande.
La formule de base et la signification de chaque symbole
Pour un calcul en première passe, utilisez la forme mécanique :
E phase, pic = Ke phase, pic × ω m
Ici, ω m est la vitesse de l'arbre en radians par seconde : ω m = 2πn / 60, avec n en tr/min. Ke doit être en V par rad/s. Si la fiche technique donne Ke en V/ktr/min, V/rpm ou Kv en rpm/V, convertissez-le avant de multiplier. La même équation fonctionne pour un moteur BLDC trapézoïdal et une machine PM sinusoïdale, mais l'interprétation de la forme d'onde change : pour les moteurs trapézoïdaux, utilisez l'amplitude à sommet plat ; pour les moteurs sinusoïdaux, utilisez systématiquement Peak ou RMS.
Pour une machine sinusoïdale avec liaison de flux connue, la forme physique est :
E phase, pic = p × λ m × ω m
où p est le nombre de paires de pôles et λ m est la liaison de flux maximale par phase en Wb-tours. La valeur de phase RMS est E phase, pic / √2. Pour une tension sinusoïdale ligne à ligne, multipliez la valeur efficace de la phase par √3. Pour un moteur trapézoïdal à six étages, la valeur du dessus plat ligne à ligne est souvent proche du double de la valeur du dessus plat de phase, mais confirmez la forme d'onde car la relation exacte dépend de la commutation et de la disposition des enroulements.
| Quantité | Symbole | Unité | Que confirmer |
|---|---|---|---|
| Vitesse mécanique | n | rpm | Vitesse de l'arbre, pas fréquence électrique |
| Vitesse angulaire | ω m | rad/s | ω m = 2πn / 60 |
| Constante de force électromagnétique arrière | Ké | V/(rad/s) | Phase ou ligne à ligne ; crête ou RMS |
| Phase arrière CEM | E ph | V | Utiliser la même base que Ke |
| EMF de retour ligne à ligne | E L.L. | V | √3 pour RMS sinusoïdal ; environ 2× dessus plat pour trapézoïdal |
| Fréquence électrique | f e | Hz | f e = p × n / 60 |
Conversion des unités Kv, Ke et de la fiche technique sans erreurs coûteuses
Kv est généralement indiqué en tr/min par volt. Pour un calcul de type DC à vide, la constante de force contre-électromotrice en V/(rad/s) est :
Ké = 60 / (2π × Kv) = 9.549 / Kv
Si Kv est de 100 tr/min/V, Ke est d'environ 0,0955 V/(rad/s). À 3 000 tr/min, ω m est de 314,16 rad/s, donc la FEM arrière calculée est d'environ 30,0 V. Si la fiche technique définit Kv sur une base ligne à ligne, ce 30,0 V est une valeur ligne à ligne. Si Kv est basé sur la phase, il s'agit d'une valeur de phase. Le nombre n’est le même que lorsque la base est la même.
Pour les moteurs industriels, Ke est souvent exprimé en V/krpm. Convertissez-le en divisant par 104,72, car 1 000 tr/min équivaut à 104,72 rad/s. Un Ke de 12 V/krpm est donc de 0,1146 V/(rad/s). À 1 500 tr/min, la force contre-électromotrice est de 0,1146 × 157,08 = 18,0 V sur la même base phase/ligne que la fiche technique.
Un risque d'achat courant est qu'un fournisseur indique « Ke = 0,12 » sans unités. S'agit-il de V/rpm, V/(rad/s), V/krpm, pic de phase ou RMS ligne à ligne ? Un facteur de 2 ou √3 peut être caché dans ce seul nombre. Demandez la définition par écrit, ainsi que la forme d'onde et la vitesse de test utilisées pour l'obtenir. Si le moteur est destiné à un contrôle sans capteur, demandez également la force contre-électromotrice à la vitesse de fonctionnement minimale, et pas seulement à la vitesse nominale.
Calcul à partir des dimensions physiques et de la liaison des flux
Lorsqu'un prototype n'a pas de fiche technique utile, la liaison de flux est la voie la plus directe. Si l'équipe de conception connaît la liaison de flux maximale par phase, utilisez E phase, pic = p × λ m × ω m . Par exemple, p = 4, λ m = 0,05 Wb-tours, et n = 1 500 tr/min donne ω m = 157,08 rad/s. La force contre-électromotrice de phase de pointe est de 4 × 0,05 × 157,08 = 31,4 V. La valeur efficace de la phase est de 22,2 V et la valeur efficace sinusoïdale ligne à ligne est de 38,5 V.
Si la liaison de flux n'est pas disponible mais que l'enroulement et le circuit magnétique sont connus, le calcul peut être construit à partir des tours par phase, du facteur d'enroulement, du flux d'entrefer par pôle et de la vitesse. En pratique, l'incertitude concernant la densité de flux de l'entrefer, le facteur d'empilement des laminages et les effets d'enroulement final est suffisamment grande pour qu'une valeur calculée doive être traitée comme une estimation de conception. Enroulez un échantillon, faites-le tourner à une vitesse sûre et mesurez la forme d'onde. Cette mesure est également le moyen le plus rapide de confirmer si la forme d’onde souhaitée est plus proche d’une sinusoïdale ou d’une trapézoïdale. Pour des informations générales sur la commutation et le comportement des formes d'onde, le Article sur le principe de fonctionnement du BLDC est une référence utile.
Méthode de mesure : portée, forage et rotation sûre à vide
Sur le banc, déconnectez le contrôleur et faites tourner le moteur avec une perceuse, un tour ou un autre moteur. Mesurez la tension ligne à ligne avec une sonde différentielle ou une entrée d'oscilloscope isolée. Ne dépassez pas la valeur nominale de mode commun de la sonde et ne connectez pas une sonde d'oscilloscope mise à la terre à un pont triphasé sous tension. À une vitesse connue, capturez la forme d'onde et enregistrez soit l'amplitude du sommet plat, soit le pic sinusoïdal et les valeurs RMS, en fonction du type de moteur.
Calculez Ke à partir de la tension et de la vitesse mesurées : Ke =E mesuré / ω m . Vérifiez ensuite la fréquence électrique avec f e = p × n / 60. Un moteur à quatre pôles tournant à 1 200 tr/min devrait afficher une fréquence électrique de 80 Hz, soit une période de 12,5 ms. Si la fréquence est erronée, vérifiez le nombre de pôles ou la vitesse réelle de l'arbre. Si l'amplitude est inférieure à celle prévue, vérifiez l'atténuation de la sonde, la connexion des enroulements et si la mesure est phase ou ligne à ligne.
Pour un contrôle rapide de la production, faites tourner à une vitesse fixe faible, enregistrez la tension de ligne crête à crête et comparez-la avec un échantillon en bon état. Cela ne remplace pas un test complet du moteur, mais il détecte les mauvais tours de bobinage, les phases inversées et les problèmes d'aimant avant que le moteur n'atteigne la chaîne de montage. Maintenez la vitesse de test bien en dessous de la vitesse nominale maximale et utilisez un dispositif de test protégé.
Pourquoi la tension aux bornes n'est pas la force contre-électromotrice sous charge
À vide, la tension aux bornes est proche de la FEM arrière car le courant est faible. Sous charge, la tension appliquée doit vaincre la force électromagnétique, la chute résistive et la chute inductive : V phase = E phase Je × R L × di/dt. Un moteur avec une résistance de phase de 0,5 Ω transportant 10 A présente une chute résistive de 5 V avant que toute perte d'inductance ou d'onduleur ne soit prise en compte. C'est pourquoi un calcul effectué à partir du seul bus DC peut surestimer la vitesse disponible ou sous-estimer le courant à une charge donnée.
Le fonctionnement PWM ajoute une autre couche. L'onduleur applique une tension hachée et l'ondulation du courant du moteur dépend de la fréquence de commutation et de l'inductance. Les chutes de diode, les temps morts et la résistance du câble suppriment également la marge de tension. Pour un contrôle sans capteur, le comparateur de passage à zéro voit la forme d'onde terminale, et non une source de force contre-électromotrice idéale. Les filtres utilisés pour supprimer le bruit PWM introduisent un retard de phase, et le retard devient plus important à mesure que la fréquence électrique augmente. Calculez la force contre-électromotrice attendue aux vitesses minimale et maximale, puis vérifiez le seuil du comparateur et le délai de filtrage par rapport à ces valeurs.
Mettre le calcul dans une enquête automobile
Une enquête utile indique la force contre-électromotrice requise à une vitesse définie, la plage du bus CC, la base phase/ligne et la tolérance acceptable. Par exemple : « À 2 400 tr/min, la force contre-électromotrice de crête entre lignes doit être de 42 V ± 5 %, mesurée avec le moteur à 25 °C et entraînée par un moteur d'entraînement externe. » C'est beaucoup plus clair que de demander un « moteur 0,2 Ke » car cela supprime l'ambiguïté de l'unité avant la construction des échantillons. Si le moteur est destiné à une application de ventilateur ou de refroidisseur d'air, indiquez également la courbe de charge et la vitesse minimale à laquelle le démarrage sans capteur doit fonctionner.
Pour le fonctionnement du refroidisseur d'air, un moteur BLDC à rotor externe peut simplifier l'ensemble mécanique car le ventilateur peut être monté directement sur le rotor. Une option représentative est la 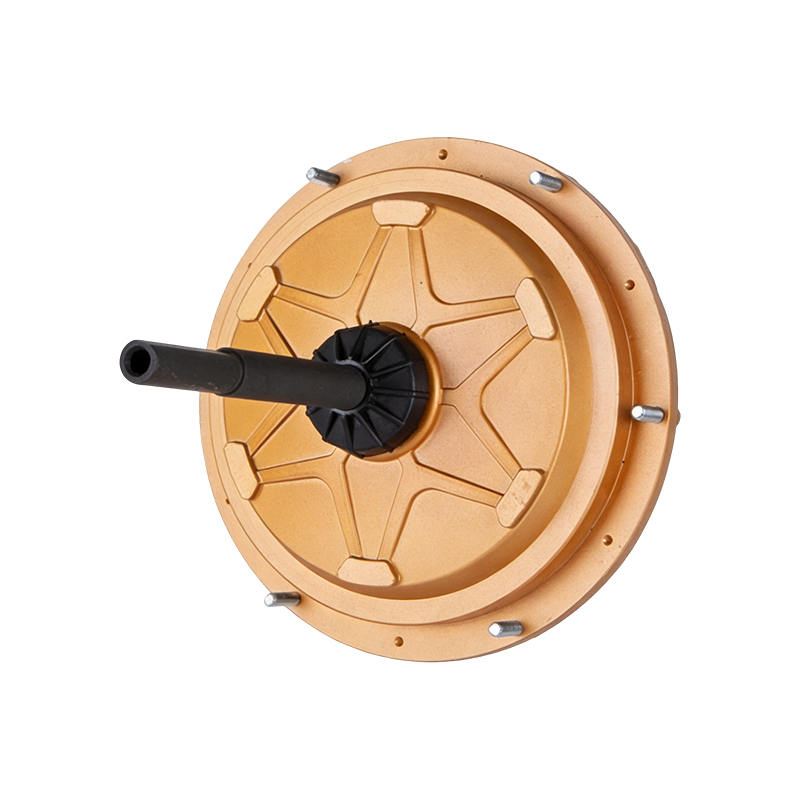 Moteur de refroidisseur d'air externe BLDC DC149 220V 600W Moteur BLDC 220 V 600 W à rotor externe pour refroidisseurs d'air, offrant un montage direct sur ventilateur, une protection IP55 et une conception sans entretien adaptée aux fonctions de refroidissement industriel. Voir le produit → Moteur de refroidisseur d'air BLDC externe de 600 W. Pour les systèmes de ventilation plus grands, un moteur de ventilateur EC peut être plus adapté ; le
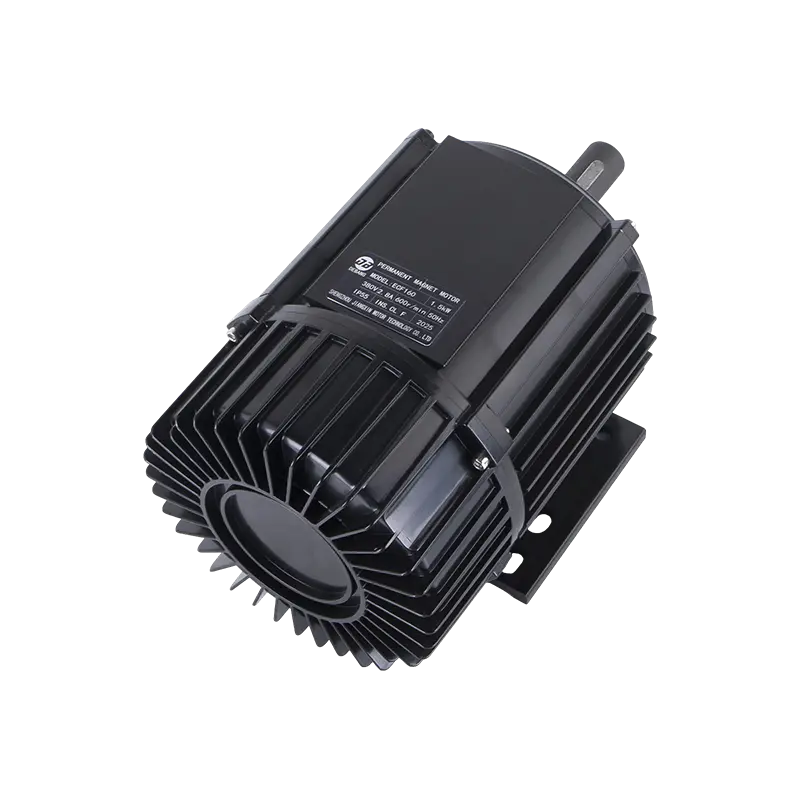 Moteur de ventilateur ECF160 380V 1500W Moteur de ventilateur EC à haut rendement pour refroidisseurs d'air par évaporation, avec sortie 380 V 1 500 W, protection IP55 et fonctionnement silencieux adapté aux grands systèmes de ventilation. Voir le produit → Le moteur de ventilateur EC de 1 500 W en est un exemple. Le page d'application pour les ventilateurs industriels montre comment ces familles de moteurs correspondent aux charges des ventilateurs. Utilisez le calcul de la force contre-électromotrice pour vérifier la marge de contrôle à basse vitesse, et pas seulement la puissance nominale.
Exemples concrets et vérification finale de l'intégrité
Exemple 1 — Conversion Kv. Kv = 100 tr/min/V, n = 3 000 tr/min. Ke = 9,549 / 100 = 0,0955 V/(rad/s). ω m = 314,16 rad/s. E = 30,0 V sur la même base que Kv. Si Kv est ligne à ligne, le résultat est ligne à ligne.
Exemple 2 — fiche technique Ke. Ke = 0,12 V/(rad/s) crête ligne à ligne, n = 3 000 tr/min. E LL, pic = 0,12 × 314,16 = 37,7 V. Avec un bus de 48 V, la marge idéale est d'environ 10,3 V avant les chutes de la résistive et de l'onduleur.
Exemple 3 — liaison de flux. p = 4, λ m = 0,05 Wb-tours, n = 1 500 tr/min. E phase, pic = 31,4 V, E phase, efficace = 22,2 V, et E LL,rms = 38,5 V pour une machine sinusoïdale.
Avant d'accepter un résultat, exécutez cette liste de contrôle :
- Notez si la tension est phase ou ligne à ligne.
- Notez si la valeur est de crête, de crête à crête ou RMS.
- Convertissez la vitesse en rad/s mécanique, et non en rad/s électrique.
- Convertissez Ke en V/(rad/s) et conservez la même base.
- Vérifiez le résultat par rapport à une mesure à vide à basse vitesse.
- Laissez une marge de tension pour la résistance, l'inductance, les diodes et le délai de contrôle.
Cette mesure finale est l’étape la plus précieuse. Une FEM rétro-calculée est aussi bonne que ses définitions d'unités ; une forme d'onde mesurée à une vitesse connue expose immédiatement les erreurs de phase, de polarité et de forme d'onde.
Connexes Produits
-
 Moteur portatif de mélangeur concret de YY71-2 230V 650W
-
 Moteur portatif de mélangeur concret de YY7134 150V 370W
-
 Moteur portatif de mélangeur concret de YY71-2 110V 800W
-
 Moteur portatif de mélangeur concret de YY7134 150V 370W
-
 Moteur de refroidisseur d'air externe BLDC DC149 220V 650W
-
 Mini moteur de mélangeur de ciment YY71-2 230V 375W
 Prêt à personnaliser
Vos produits automobiles ?
Nous sommes des fabricants de moteurs professionnels, fournissant une puissance puissante, stable et efficace des noyaux pour toutes les industries grâce à un savoir-faire de précision et à l’innovation.
Contactez-nous
-
 Mobile:+86 13575536911
-
 Tel:+86 18357538240
-
 WhatsApp :+8618357538240
-
 Email:betty@dbjxmotor.com
-
 Adresse de l'entreprise
Copyright© by Shengzhou Jiangxin Motor Technology Co., Ltd. Tous droits réservés.
Fabricants de moteurs de ventilateur industriels en gros