N° 8, route Duxiu San, ville de Ganlin, ville de Shengzhou, ville de Shaoxing, province du Zhejiang, Chine
Catégorie Actualités
Catégorie de produit
Comment calculer la fréquence PWM pour un moteur BLDC : quatre contrôles pratiques
Un moteur de refroidisseur d'air BLDC à rotor externe de 600 W quitte la chaîne d'assemblage en fonctionnant à une fréquence porteuse de 8 kHz. Sur le banc d'essai, les pales émettent un gémissement dur, la surface du bobinage grimpe de 22 degrés Celsius au-dessus de la température de soutirage et la trace du courant de phase montre une bande d'ondulation presque deux fois moins large que le fondamental. Rien n'est défectueux. Le variateur n’a tout simplement jamais été adapté au remontage.
La réponse courte à la façon de calculer la fréquence PWM pour un moteur BLDC est que vous ne choisissez pas un nombre, vous résolvez le plus grand des trois étages, puis vérifiez un plafond. Les planchers proviennent de la constante de temps électrique de l'enroulement, de l'ondulation du courant crête à crête autorisée et de la fréquence électrique (de commutation) du moteur à vitesse maximale. Le plafond provient de la perte de commutation, du temps mort, du budget de commande de grille et de la contre-résolution du microcontrôleur. Pour un moteur de ventilateur à rotor externe de 220 V dans la classe de 350 W à 1 500 W avec une inductance de phase de 8 à 12 mH, les trois étages convergent généralement entre 12 kHz et 20 kHz. Pour un moteur haute vitesse à faible inductance avec 100 à 200 microhenry d'inductance de phase, la même arithmétique vous pousse à 40 kHz ou au-delà, et la vérification du plafond commence à mordre durement.
Ce qui suit est la séquence de calcul dans l'ordre qui vous évite les ennuis : rassemblez des données d'enroulement défendables, calculez la coupure RL, calculez le plancher d'ondulation, calculez le plancher de commutation, puis testez la valeur choisie par rapport au plafond de perte et de synchronisation avant de l'écrire dans le micrologiciel.
Quatre fréquences différentes sont appelées « la fréquence PWM »
La plus grande partie de la confusion dans ce sujet vient du mélange de quatre fréquences distinctes qui apparaissent toutes dans un lecteur BLDC. Un seul d'entre eux est chargé dans le registre du temporisateur.
| Quantité | Définition | Valeur de référence | Où il est placé |
|---|---|---|---|
| Vitesse mécanique | Tours d'arbre par minute | 1300 tr/min | Exigence de candidature |
| Fréquence électrique | tr/min x paires de pôles / 60 | 86,7 Hz (4 paires de pôles) | Résultat du nombre de vitesses et d'aimants |
| Taux de pas de déplacement | Six étapes : 6 x fréquence électrique ; contrôle orienté terrain : une mise à jour du secteur par cycle électrique | 520 Hz pour six étapes | Algorithme de contrôle |
| Fréquence porteuse | Fréquence de commutation de l'étage de puissance | 12 à 20 kHz | C'est le nombre que nous calculons |
| Commande PWM | Signal de consigne de vitesse ou de couple introduit dans le variateur, distinct de l'étage de puissance | 100 Hz à 2 kHz | Contrôleur hôte ou API |
La dernière ligne mérite un avertissement. De nombreuses défaillances sur le terrain imputées à une « mauvaise fréquence PWM » se révèlent être un problème de signal de commande. Un lecteur qui attend une commande de service de 1 kHz, de 10 à 90 pour cent et reçoit un signal de 20 kHz l'ignorera ou lira un rapport cyclique bloqué, car le filtre d'entrée et la routine de capture ont été conçus autour d'une forme d'onde beaucoup plus lente. Vérifiez les spécifications de l'interface avant de toucher le support.
Première étape : collecter des données sinueuses que vous pouvez réellement défendre
La qualité du calcul dépend des valeurs d'inductance et de résistance qui le sous-tendent, et les fiches techniques sont souvent négligentes avec les deux. Trois habitudes payantes.
Mesurez par phase, et non ligne à ligne
Un compteur LCR placé sur deux bornes lit la combinaison en série de deux phases. Pour un enroulement en étoile équilibré, la valeur par phase est la moitié de cette lecture, mais seulement si le rotor est stationnaire et que la troisième borne est flottante. Enregistrez la convention que vous avez utilisée, car une erreur d'un facteur deux décale ici le plancher d'ondulation d'un facteur deux.
Mesurez à une fréquence proche de votre porteuse prévue
Les laminages, les courants de Foucault et l'effet de peau rendent l'inductance dépendante de la fréquence. Un enroulement qui lit 10 mH à 100 Hz peut lire 8 mH à 10 kHz et 7 mH à 20 kHz. Puisque l'ondulation est ce que vous évaluez, utilisez la valeur pour la bande de fréquence que vous prévoyez d'utiliser et notez la fréquence de test du compteur sur la feuille de test.
Utilisez le pire des cas chaud et saturé
La résistance du cuivre augmente d'environ 0,393 pour cent par degré C. Une résistance de phase de 1,10 ohm à 25 degrés C devient environ 1,42 ohm à un enroulement à 100 degrés C, ce qui élève la coupure RL de près de 30 pour cent. L'inductance se déplace dans l'autre sens sous charge : à un courant nominal deux fois supérieur, un enroulement de ventilateur peut perdre 30 à 50 % de son inductance de petit signal à mesure que le circuit magnétique approche de la saturation, et le plancher d'ondulation augmente proportionnellement. Vérifiez les deux excursions.
Notez cinq nombres avant de calculer quoi que ce soit : la résistance par phase à 25 degrés C, l'inductance par phase à la fréquence porteuse prévue, le nombre d'aimants (paires de pôles = aimants/2), le courant de phase nominal et la tension du bus CC, y compris le cas réaliste le plus élevé. Un moteur de 220 V alimenté par un étage actif de correction du facteur de puissance génère 380 à 400 V CC au lieu de 310 V, ce qui représente une pénalité d'ondulation de 25 % que de nombreux premiers prototypes ne parviennent pas à obtenir.
Deuxième étape : le seuil RL vous donne la limite inférieure
Chaque phase est une résistance et une inductance série, et cette paire forme un filtre passe-bas du premier ordre. Sa fréquence de coupure est :
f_c = R / (2 x pi x L)
En dessous de cette fréquence, le courant peut suivre la moyenne commandée au cours d'un cycle de commutation. Au-dessus, l'enroulement commence à faire la moyenne de la tension appliquée pour vous. La règle empirique largement citée consiste à faire fonctionner la porteuse à dix fois la coupure ou plus, ce qui donne à la boucle de courant suffisamment de bande passante pour maintenir la valeur commandée et empêche la forme d'onde du courant d'être en retard par rapport à la commande de tension d'un grand angle de phase.
Notez ce que le seuil lui-même n'est pas. La formule f = R / (2 x pi x L) qui circule sur les forums est le seuil et non un transporteur recommandé. Faire fonctionner un moteur BLDC à sa propre fréquence de coupure RL produit une forte ondulation de couple et un bruit audible, car le bobinage ne peut rien lisser à ce rythme.
En utilisant le moteur de référence : R = 1,10 ohm à 25 degrés C, L = 8 mH mesuré à 10 kHz. La constante de temps est de 8 mH / 1,10 ohm = 7,3 ms et f_c = 1 / (2 x pi x 7,3 ms) = 21,9 Hz. Dix fois cela fait 219 Hz. Corrigée à un bobinage chaud de 1,42 ohm, la coupure est de 28,3 Hz et le plancher dix fois est de 283 Hz.
Pour un moteur de ventilateur à inductance moyenne, le plancher RL est donc trivial. Elle ne devient contraignante que sur les machines à très faible inductance, et sur les moteurs pour lesquels un concepteur a volontairement ajouté une inductance série. Traitez-le comme un seuil de santé mentale, pas comme une réponse.
Troisième étape : l'ondulation actuelle définit le véritable plancher
C'est le calcul qui décide réellement du nombre pour la plupart des lecteurs. Pendant une période de commutation, la tension appliquée charge l'inductance de l'enroulement et le courant d'ondulation crête à crête est :
delta_I = V_bus x D x (1 - D) / (L x f_pwm)
où D est le devoir instantané de cette jambe. L'expression culmine à D = 0,5, ce qui simplifie le pire des cas en V_bus / (4 x L x f_pwm). Réorganisé pour la fréquence dont vous avez besoin :
f_pwm est supérieur ou égal à V_bus / (4 x L x delta_I_allow)
Choisissez delta_I_allow comme fraction du courant de phase nominal. Dix à vingt pour cent maintiennent les pertes de fer et de cuivre à un niveau modeste et donnent à la boucle de courant une cible facile ; au-dessus de trente pour cent, vous commencez à voir un échauffement supplémentaire, un bruit audible et, dans les lecteurs sans capteur, une observation plus bruyante de la force électromagnétique inverse.
Moteur de référence à nouveau : V_bus 310 V DC, L 8 mH, courant de phase nominal 2,5 A, ondulation autorisée de 20 %, donc delta_I_allow = 0,5 A crête à crête.
f_pwm est supérieur ou égal à 310 / (4 x 0,008 x 0,5) = 310 / 0,016 = 19 375 Hz
Cela arrondit à 20 kHz. À 12 kHz, le même moteur transmet 0,81 A d'ondulation, soit environ 32 % de la valeur nominale, et à 8 kHz, il transmet 0,97 A, soit près de 39 %. C'est exactement la bande d'ondulation visible sur le disque défaillant dès le paragraphe d'ouverture, et cela explique à la fois le gémissement et les 22 degrés C supplémentaires.
Trois corrections améliorent l'estimation. La modulation vectorielle spatiale avec injection de troisième harmonique produit environ 15 % d'ondulation en moins dans le pire des cas que l'expression sinusoïdale ci-dessus, de sorte qu'une estimation de 20 kHz se comporte souvent comme 18 kHz. Si le moteur fonctionne à un faible indice de modulation pendant la majeure partie de son service, le pire des cas à D = 0,5 peut ne jamais se produire au point de fonctionnement, et vous pouvez échanger une certaine marge d'ondulation contre une perte de commutation inférieure. À l’inverse, si le moteur doit survivre à un rotor bloqué ou à une chute de tension importante, le service passera à 0,5 et le pire des cas deviendra réel.
Quatrième étape : conserver suffisamment de cycles de commutation par étape de commutation
Le porteur doit également être rapide par rapport à la fréquence électrique du moteur, sinon le variateur a trop peu de possibilités par secteur pour réguler le courant. Calculez d'abord la fréquence électrique :
f_elec = tr/min x paires de pôles / 60
Pour le moteur de référence à 1300 tr/min à quatre paires de pôles, f_elec = 86,7 Hz. Dans une commutation en six étapes, chaque cycle électrique contient six étapes, la fréquence d'étape est donc de 520 Hz. Une ligne directrice courante est d'au moins dix, de préférence vingt, périodes PWM par étape de commutation, ce qui fixe le plancher entre 5,2 et 10,4 kHz. Notez que cela dépasse maintenant le plancher RL et se rapproche du plancher d'ondulation, c'est pourquoi les ventilateurs de cette classe se regroupent autour de 12 à 16 kHz.
Le contrôle orienté champ a une contrainte légèrement différente. La boucle de courant est généralement mise à jour une fois par période de porteuse, la porteuse doit donc être au moins dix fois supérieure à la fréquence électrique pour maintenir la boucle stable à vitesse maximale, et bien plus si vous souhaitez une faible ondulation de couple à basse vitesse. La détection de courant à shunt unique ajoute une limite plus stricte : le shunt n'est lisible que pendant des fenêtres définies de la période de commutation, donc à un service très élevé, les fenêtres de mesure rétrécissent et le variateur saute les mesures ou abaisse le support.
Les moteurs à grande vitesse enfreignent complètement les directives. Un moteur de 20 000 tr/min avec quatre paires de pôles a f_elec = 1 333 Hz et une fréquence en six étapes de 8 kHz. Exiger vingt périodes PWM par étape nécessiterait 160 kHz, ce qui est peu pratique pour un pont de transistor bipolaire à grille isolée et coûteux même avec du carbure de silicium. Les disques réels dans ce régime passent à une impulsion efficace par étape de commutation, synchronisant le PWM avec l'événement de commutation au lieu de fonctionner librement. Le point le plus large est valable : si votre fréquence électrique approche quelques kilohertz, le calcul de la porteuse doit être effectué avec le schéma de modulation, et non séparément.
Si vous souhaitez que la séquence de commutation et la synchronisation des secteurs soient plus approfondies, cette explication de comment un contrôleur BLDC transforme le PWM en commutation parcourt le modèle de porte étape par étape.
En prenant comme exemple le moteur de ventilateur de référence, la conception à rotor externe 220 V 600 W de la série DC149 correspond de manière réaliste à ces chiffres, et ses données d'enroulement publiées constituent une vérification croisée utile par rapport à vos propres mesures sur banc.
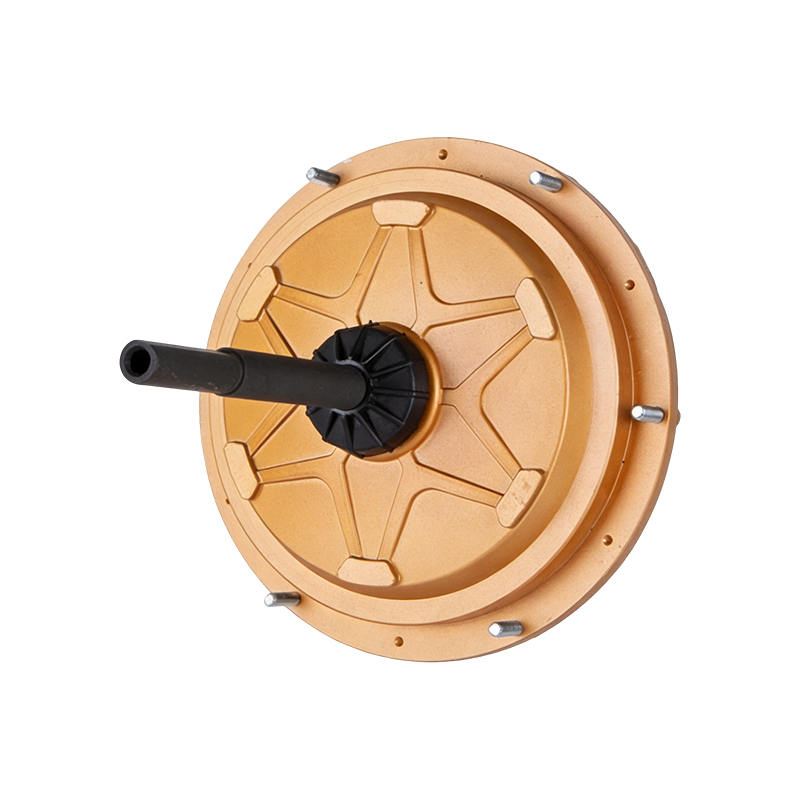 Moteur de refroidisseur d'air BLDC à rotor externe DC149 220 V 600 W Moteur BLDC à rotor externe 220 V 600 W pour refroidisseurs d'air, avec données d'enroulement publiées qui peuvent être recoupées avec des mesures sur banc. Voir le produit →
Cinquième étape : tester le candidat par rapport au plafond
Une fois les planchers connus, la limite supérieure détermine la marge que vous pouvez vous permettre. Quatre contraintes comptent, et les deux premières sont généralement liées en premier.
Perte de commutation
Une estimation approximative par appareil est P_sw = 0,5 x V_bus x I_phase x (t_on t_off) x f_pwm. Avec un bus de 310 V, un courant de phase de crête de 3,5 A, un temps de transition combiné de 100 ns et une porteuse de 16 kHz, chaque dispositif dissipe environ 0,87 W par commutation seule. À 20 kHz, cela devient 1,08 W et à 8 kHz, cela tombe à 0,43 W. Multipliez par le nombre d'appareils actifs dans votre schéma de modulation, ajoutez la perte de conduction et vérifiez la résistance thermique du boîtier et du dissipateur thermique. Une marge de jonction de 25 degrés C dans les conditions ambiantes les plus défavorables est un objectif de conception raisonnable, et c'est le chiffre qui tue généralement un plan ambitieux de 40 kHz sur une carte refroidie naturellement.
Temps mort et largeur d'impulsion minimale
Le temps mort est une taxe fixe sur le cycle de service. À 16 kHz, la période est de 62,5 microsecondes, donc un temps mort de 1 microseconde coûte 1,6 % de la période ; à 5 pour cent de service commandé, cela représente une erreur de 32 pour cent dans la tension appliquée, produisant une distorsion du courant et une ondulation du couple à basse vitesse. Des temps morts plus courts réduisent l'erreur mais augmentent le risque de transmission à mesure que la température de jonction augmente et que les retards des dispositifs dérivent. De nombreux pilotes de grille spécifient également une impulsion d'entrée minimale, généralement de 50 à 200 ns, qui limite la plage de service utilisable aux fréquences porteuses élevées.
Résolution de la minuterie
Un temporisateur de 100 MHz en mode aligné au centre donne 6 250 comptes par période à 16 kHz, le pas de service est donc d'environ 0,016 pour cent. À 80 kHz, la même minuterie produit 1 250 comptes et des pas de 0,08 pour cent. Les deux sont réalisables, mais le boîtier grossier limite une régulation fine du courant à faible charge.
Bruit acoustique et CEM
La bande de 8 à 12 kHz est le pire endroit où s'asseoir pour l'audition humaine, ce qui explique en partie pourquoi les lecteurs de 8 kHz sonnent si désagréablement. Passer à 16 kHz aide la plupart des adultes, mais pas tout le monde ; 20 kHz et plus sont généralement inaudibles mais augmentent les pertes et les émissions rayonnées. La modulation de porteuse aléatoire ou tramée étend le spectre et élimine le son pur, au prix d'une ondulation de courant légèrement plus élevée et d'un schéma d'échantillonnage de courant plus complexe. Du côté de la CEM, des fréquences porteuses plus élevées aggravent le comportement du filtre d'entrée et du câble moteur, de sorte qu'une conception qui passe à 12 kHz n'est pas automatiquement conforme à 24 kHz.
Une comparaison efficace entre deux classes de moteurs
Les quatre mêmes contrôles produisent des réponses très différentes en fonction de l'inductance du bobinage. Le tableau ci-dessous fait fonctionner un moteur de ventilateur à inductance moyenne et un moteur haute vitesse à faible inductance selon la même arithmétique.
| Paramètre | Moteur de ventilateur du refroidisseur d'air | Moteur de ventilateur à grande vitesse |
|---|---|---|
| Bus CC | 310 V | 48 V |
| Résistance de phase à 25 C | 1,10 ohm | 0,05 ohm |
| Inductance de phase au porteur | 8 mH | 120 microhenry |
| Paires de pôles | 4 | 4 |
| Vitesse maximale | 1300 tr/min | 20 000 tr/min |
| Courant de phase nominal | 2,5 A | 20 A |
| Seuil RL | 21,9 Hz | 66 Hz |
| Dix fois le plancher RL | 219 Hz | 663 Hz |
| Ondulation autorisée (20 pour cent, 15 pour cent) | 0,5 A | 3 Un |
| Sol ondulé | 19,4 kHz | 33,3 kHz |
| Fréquence électrique at top speed | 86,7 Hz | 1333 Hz |
| Plancher de commutation (20 périodes par étape) | 10,4 kHz | 160 kHz, non réalisable |
| Transporteur sélectionné | 20 kHz | 40 kHz avec PWM synchronisé à la commutation |
La colonne à grande vitesse est la plus instructive. Son plancher d'ondulation de 33 kHz est déjà élevé pour un pont de 48 V, et la ligne directrice de commutation est inaccessible, la conception doit donc accepter moins de périodes PWM par étape et compenser avec une synchronisation de boucle de courant plus serrée et un meilleur filtrage contre-EMF. Il s’agit d’un compromis technique normal, pas d’une erreur, mais il doit être conscient. Si vous achetez un tel moteur avec un contrôleur intégré, le compromis est déjà intégré au firmware et vous ne pouvez pas le modifier.
Ce que les disques intégrés signifient pour votre calcul
De nombreux moteurs de ventilateurs et de refroidisseurs d'air sont désormais livrés avec l'onduleur monté sur le flasque d'extrémité, et la fréquence porteuse est fixée à la valeur choisie par le fabricant du variateur, généralement entre 16 et 20 kHz. Pour l’acheteur, l’arithmétique ci-dessus devient un exercice de vérification plutôt qu’un exercice de conception.
Demandez la fréquence de commutation par écrit et demandez si elle est fixe ou configurable. Posez ensuite les deux questions qui révèlent si le nombre a été choisi délibérément : quelle est l'ondulation crête à crête mesurée à la charge nominale et quelle est la marge de température de jonction à la température ambiante nominale maximale. Un fournisseur capable de répondre aux deux a fait le calcul. Un fournisseur qui propose uniquement une fréquence ne l'a pas fait.
Confirmez également le PWM décrit par la fiche technique. Les moteurs de ventilateur à commutation électronique de la classe 350 W à 1 500 W acceptent généralement une commande analogique de 0 à 10 V ou une commande PWM basse fréquence tout en exécutant une porteuse interne fixe, et la confusion des deux produira un problème de mise en service qui ressemble à un défaut du micrologiciel.
Pour une installation 380 V où le variateur est déjà intégré et le support fixe, la vérification pratique est de savoir si l'inductance du bobinage et l'ondulation publiée sont cohérentes au niveau de ce support, ce qui est la question qui mérite d'être posée au fournisseur d'un moteur de ventilateur EC 380 V 1500 W.
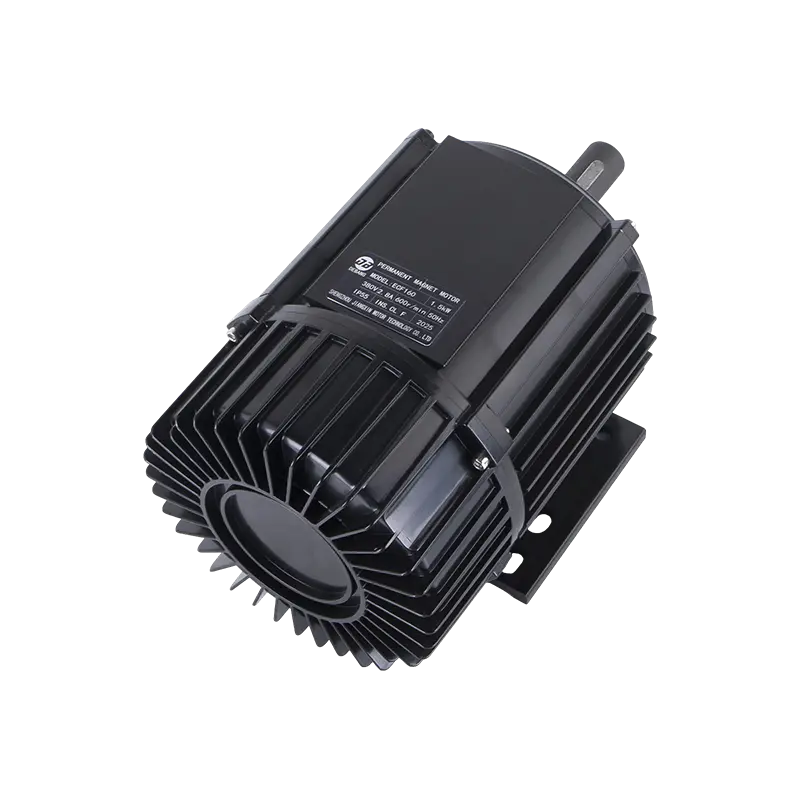 ECF160 Moteur de ventilateur EC 380 V 1 500 W pour refroidisseurs par évaporation Moteur de ventilateur EC 380 V 1 500 W pour refroidisseurs par évaporation ; son inductance d'enroulement et son ondulation publiée peuvent être vérifiées sur un support fixe. Voir le produit →
Validation sur banc : quatre mesures qui tranchent le débat
Les calculs rétrécissent le champ ; les mesures choisissent le gagnant. Exécutez ces quatre tests à la fréquence candidate et à un pas de chaque côté de celle-ci, par exemple 12, 16 et 20 kHz.
- Ondulation actuelle. Capturez le courant de phase avec un shunt compensé ou une sonde à large bande passante, à 25 %, 50 % et 100 % de charge. Comparez la bande crête à crête avec votre valeur autorisée. Surveillez les ondulations qui augmentent plus rapidement que prévu avec la charge, ce qui signale une saturation de l'inductance.
- Température du bobinage et de l'appareil. Tremper à charge nominale jusqu'à ce que les températures se stabilisent, puis comparer les deux ou trois candidats. Une différence de 2 à 4 degrés C dans l'augmentation de l'enroulement entre 16 et 20 kHz est typique et vous indique ce que la perte de commutation supplémentaire achète.
- Efficacité au point de fonctionnement. Mesurez la puissance CC d'entrée et la puissance de l'arbre ou de l'air au cycle de service réel de l'application, et non à un seul point nominal. Les charges des ventilateurs suivent une loi du cube, de sorte que la majeure partie de l'énergie annuelle est dépensée bien en dessous de la pleine vitesse, où la porteuse et le schéma de modulation comptent plus qu'à la charge nominale.
- Balayage acoustique. Faites tourner le moteur de 10 à 100 pour cent de vitesse sur chaque porteur candidat et écoutez les tonalités. Faites attention aux résonances structurelles dans le boîtier du ventilateur, car un support silencieux à une vitesse peut provoquer une résonance du support à une autre.
Conservez la feuille de mesures avec le dossier de conception. Lorsqu'un client dépose une plainte relative au bruit deux ans plus tard, la différence entre un choix délibéré de 16 kHz et un choix accidentel devient très visible.
Erreurs récurrentes dans les projets réels
- Utilisation de l'inductance de la fiche technique sans fréquence de test. Une valeur prise à 100 Hz peut surestimer les performances d'ondulation de 20 pour cent ou plus.
- Oublier le bus de correction du facteur de puissance. L'ondulation évolue avec la tension du bus, de sorte qu'un moteur de 220 V sur une liaison de 390 V CC génère 26 % d'ondulation en plus que le même moteur sur une liaison de 310 V.
- Dimensionnement à 25 degrés C uniquement. La résistance chaude augmente la coupure RL et la saturation diminue l'inductance ; les deux poussent le sol ondulé vers le haut.
- Supposer un transporteur plus élevé est toujours mieux. Au-dessus d'environ 24 kHz sur une carte refroidie naturellement, la perte de commutation et la distorsion par temps mort coûtent souvent plus cher que l'amélioration de l'ondulation.
- Confondre la commande PWM avec le transporteur. Ce sont des signaux différents avec des spécifications différentes, et une disparité ressemble à un défaut de contrôle.
- Changer de porteuse sans réaccorder la boucle de courant. Les gains de boucle adaptés à 8 kHz sont généralement trop agressifs à 20 kHz et le symptôme est une oscillation sous les échelons de charge.
Où le calcul atterrit dans la pratique
Pour un refroidisseur d'air par évaporation ou un ventilateur industriel moteur de service dans la plage de 350 W à 1 500 W avec 6 à 12 mH d'inductance de phase, l'arithmétique converge vers 12 à 20 kHz, et 16 kHz est une valeur par défaut raisonnable avec 20 kHz comme voie de mise à niveau lorsque l'ondulation ou le bruit l'exigent. En dessous de 8 kHz, les enroulements à inductance moyenne comportent trop d'ondulations pour rester silencieux et frais. Au-dessus de 24 kHz, les coûts de commutation et de temps mort dépassent généralement les avantages d'un pont refroidi par convection. Pour les moteurs à grande vitesse et à faible inductance, le plancher grimpe jusqu'à 30 à 40 kHz et le schéma de modulation doit en même temps être reconsidéré.
Lorsque le moteur et le variateur sont spécifiés ensemble, la solution la plus simple consiste à fixer le support, à publier l'inductance et la résistance de l'enroulement sur ce support et à indiquer l'ondulation à la charge nominale. Pour un moteur de refroidisseur d'air à rotor externe de 220 V et 1 500 W fonctionnant sur un support interne fixe, c'est cette combinaison qui rend le comportement sonore et thermique prévisible avant la construction du premier prototype.
 Moteur de refroidisseur d'air BLDC à rotor externe DC198 220 V 1 500 W Moteur de refroidisseur d'air BLDC à rotor externe 220 V 1 500 W pour couplage d'entraînements à support fixe, où l'inductance de l'enroulement et l'ondulation de la charge nominale rendent le bruit et le comportement thermique prévisibles. Voir le produit →
La liste de contrôle de travail est courte. Mesurez l'inductance par phase à votre fréquence porteuse et dans des conditions chaudes et saturées. Calculez le seuil RL et multipliez-le par dix. Calculez le plancher d'ondulation à partir de V_bus / (4 x L x delta_I_allow) à D = 0,5. Calculez la fréquence électrique et confirmez que vous obtenez toujours dix périodes de commutation ou plus par étape de commutation, ou modifiez le schéma de modulation si ce n'est pas le cas. Vérifiez ensuite la perte de commutation, le temps mort et la résolution du temporisateur à la valeur choisie, puis confirmez avec un balayage sur trois fréquences candidates. Faites cela une fois par couplage moteur-entraînement et la question cesse d'être une supposition.
Connexes Produits
-
 Moteur de refroidisseur d'air externe BLDC DC149 220V/700W
-
 Moteur de refroidisseur d'air externe BLDC DC144 220V 600W
-
 Moteur de refroidisseur d'air externe BLDC DC149 220V 850W
-
 Moteur de refroidisseur d'air externe BLDC DC144 220V 600W
-
 Moteur de refroidisseur d'air externe BLDC DC198 220V 1500W
-
 Moteur de refroidisseur d'air externe BLDC DC149 220V 650W
 Prêt à personnaliser
Vos produits automobiles ?
Nous sommes des fabricants de moteurs professionnels, fournissant une puissance puissante, stable et efficace des noyaux pour toutes les industries grâce à un savoir-faire de précision et à l’innovation.
Contactez-nous
-
 Mobile:+86 13575536911
-
 Tel:+86 18357538240
-
 WhatsApp :+8618357538240
-
 Email:betty@dbjxmotor.com
-
 Adresse de l'entreprise
Copyright© by Shengzhou Jiangxin Motor Technology Co., Ltd. Tous droits réservés.
Fabricants de moteurs de ventilateur industriels en gros